GPIO 使用
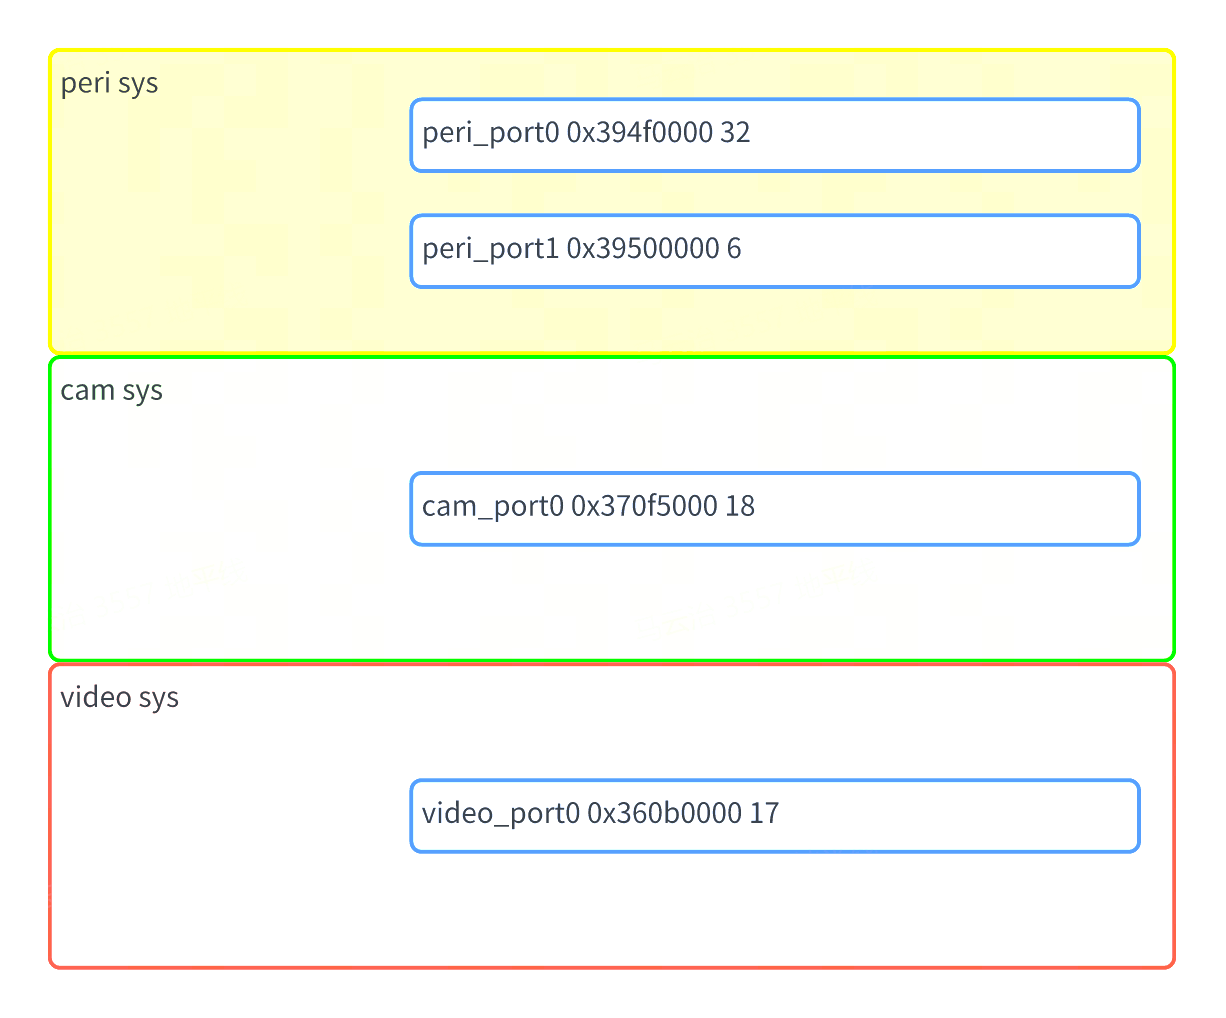
S100 Acore 芯片内中共有3个 sys 有 gpio 设备,分别是 peri, cam 和 video,每个设备最多有32个 gpio 引脚,并且每个 gpio 引脚都支持中断。
S600 GPIO 概述
S600芯片内中共有3个 sys 有 gpio 设备,分别是 hsi, cam 和 peri,总共110个 gpio 引脚,并且每个 gpio 引脚都支持中断。
| GPIO 控制器 | 引脚数量 | 基地址 | 设备节点 |
|---|---|---|---|
| hsi_gpio0 | 32 | 0x33810000 | hsi_port0 |
| hsi_gpio1 | 32 | 0x33814000 | hsi_port1 |
| hsi_gpio2 | 3 | 0x33818000 | hsi_port2 |
| cam_gpio0 | 16 | 0x37130000 | cam_port0 |
| peri_gpio0 | 27 | 0x390b0000 | peri_port0 |
驱动代码
kernel/drivers/gpio/gpio-dwapb.c # gpio驱动源文件
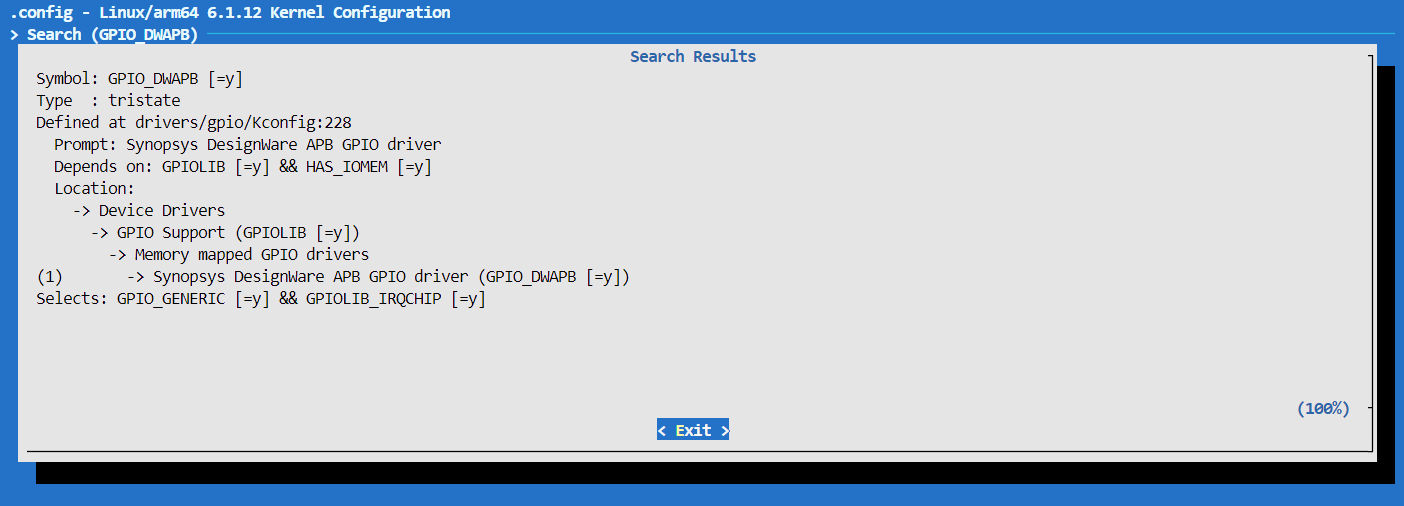
内核配置
GPIO_DWAPB
内核 DTS 配置
S100 GPIO 控制器的设备树定义位于 SDK 包的 kernel 文件夹下的 arch/arm64/boot/dts/hobot/drobot-s100-soc.dtsi 文件内。
s100.dtsi 中的节点主要声明 SoC 共有特性,和具体电路板无关,一般情况下不用修改。
S600 GPIO 控制器的设备树定义位于 SDK 包的 hobot-drivers/kernel-dts 文件夹下的 drobot-s600-pinctrl.dtsi 文件内。
drobot-s600-pinctrl.dtsi 中的节点主要声明 SoC 共有特性,和具体电路板无关,一般情况下不用修改。
GPIO 使用
Kernel Space
DTS 配置
s100所有引脚的 GPIO 配置位于 SDK 包的 kernel 文件夹下路径为arch/arm64/boot/dts/hobot/drobot-s100-soc.dtsi的文件内。
用户需要配置特定引脚为 GPIO 功能时,可以直接引用预定义 GPIO 配置:
GPIO 设备树节点的属性命名方式一般为<names>-gpios或<names>-gpio,举例如下:
/**
* peri_port0表示peri sys的第一个gpio设备
* 下列设备节点共有四个gpio引脚,分别是:
*       peri sys的第一个gpio设备 16号引脚(从0开始)
*       peri sys的第二个gpio设备 17号引脚(从0开始)
*        cam sys的第一个gpio设备 28号引脚(从0开始)
*      video sys的第一个gpio设备 18号引脚(从0开始)
* GPIO_ACTIVE_HIGH表示高电平有效,一般设为GPIO_ACTIVE_HIGH
*/
gpio-test {
        test-gpios = <&peri_port0 16 GPIO_ACTIVE_HIGH
                      &peri_port1 17 GPIO_ACTIVE_HIGH
                      &cam_port0 28 GPIO_ACTIVE_HIGH
                      &video_port0 18 GPIO_ACTIVE_HIGH>;
};
S600所有引脚的 GPIO 配置位于 SDK 包的 hobot-drivers/kernel-dts 文件夹下路径为drobot-s600-pinctrl.dtsi的文件内。
用户需要配置特定引脚为 GPIO 功能时,可以直接引用预定义 GPIO 配置:
GPIO 设备树节点的属性命名方式一般为<names>-gpios或<names>-gpio,举例如下:
/**
* hsi_port0表示hsi sys的第一个gpio设备
* 下列设备节点共有三个gpio引脚,分别是:
*       hsi sys的第一个gpio设备 0号引脚(从0开始)
*       hsi sys的第一个gpio设备 1号引脚(从0开始)
*       cam sys的第一个gpio设备 8号引脚(从0开始)
* GPIO_ACTIVE_HIGH表示高电平有效,一般设为GPIO_ACTIVE_HIGH
*/
gpio-test {
        test-gpios = <&hsi_port0 0 GPIO_ACTIVE_HIGH
                      &hsi_port0 1 GPIO_ACTIVE_HIGH
                      &cam_port0 8 GPIO_ACTIVE_HIGH>;
};
驱动代码接口
/* include/linux/gpio.h */
/* 申请GPIO */
int gpio_request(unsigned gpio, const char *label);
/* GPIO初始化为输出。并设置输出电平*/
int gpio_direction_output(unsigned gpio, int value);
/* GPIO初始化为输入 */
int gpio_direction_input(unsigned gpio);
/* 获取GPIO的电平 */
int gpio_get_value(unsigned int gpio);
/* 设置GPIO的电平 */
void gpio_set_value(unsigned int gpio, int value);
/* 释放GPIO */
void gpio_free(unsigned gpio);
/* 申请GPIO中断,返回的值可以传给request_irq和free_irq */
int gpio_to_irq(unsigned int gpio);
User Space
控制接口
在用户层可以使用/sys/class/gpio 节点来进行相关 gpio 的操作。
在 sys 节点下存在如下节点:
#申请gpio
echo <gpio_num> > /sys/class/gpio/export
#释放gpio
echo <gpio_num> > /sys/class/gpio/unexport
#设置gpio为输出
#当设置dir为out时,可以向value中echo 1/0,分别表示输入高低电平。
echo out > /sys/class/gpio/gpio<gpio_num>/direction
#设置高电平
echo 1 > /sys/class/gpio/gpio<gpio_num>/value
#设置低电平
echo 0 > /sys/class/gpio/gpio<gpio_num>/value

#设置gpio为输入, 当设置dir为in时,cat value表示输入的值(0-低,1-高)。
echo in > /sys/class/gpio/gpio<gpio_num>/direction
#读取gpio的外部值
cat /sys/class/gpio/gpio<gpio_num>/value


#查看gpio的debug接口
cat /sys/kernel/debug/gpio

#查看gpio和pinctrl的关系
#可以看到系统的引脚和gpio的号关系
cat /sys/kernel/debug/pinctrl/<pinctrl_dev>/gpio-ranges
sysfs 接口介绍
export&unexport
/sys/class/gpio/export 和/sys/class/gpio/unexport,这两个节点只能写不能读。
用户程序通过写入 gpio 的编号来向内核申请将某个 gpio 的控制权导出到用户空间,前提是没有内核代码申请这个 gpio 端口,如用户申请编号为480的 GPIO 的命令:
echo 480 > export
上述操作会为480号 gpio 创建一个节点 gpio480,此时/sys/class/gpio 目录下边生成一个 gpio480的目录。
/sys/class/gpio/unexport 和导出的效果相反,比如移除 gpio480这个节点操作命令:
echo 480 > unexport #该操作将会移除gpio480这个节点,释放序号为480的gpio。
direction
其中 direction 表示 gpio 端口的方向,读取结果是 in 或 out。也可以对该文件进行写操作,写入 out 时该 gpio 设为输出,写入 in 时该 gpio 设为输入。
value
当设置 dir 为 in 时,cat value 表示输入的值(0-低,1-高)。
当设置 dir 为 out 时,可以向 value 中 echo 1/0,分别表示输入高低电平。
edge
用户层设置中断时,direction 需要设置为 in,然后向 edge 中设置相应的值。
| edge 的值 | 含义 |
|---|---|
| none | 表示引脚为输入,不是中断引脚 |
| rising | 表示引脚为中断输入,上升沿触发 |
| falling | 表示引脚为中断输入,下降沿触发 |
| both | 表示引脚为中断输入,边沿触发 |
调试
cat /sys/kernel/debug/gpio
查询上述节点,可以获取到当前系统中正在使用的 gpio 和所处的状态(in,out,IRQ)。
root@ubuntu:~# cat /sys/kernel/debug/gpio
gpiochip4: GPIOs 423-438, parent: i2c/3-0076, 3-0076, can sleep:
gpio-423 (                    |io-ser-reset0       ) out hi
gpio-424 (                    |io-ser-reset1       ) out hi
gpio-425 (                    |io-ser-reset2       ) out hi
gpio-426 (                    |io-ser-reset3       ) out hi

gpiochip3: GPIOs 439-455, parent: platform/360b0000.gpio, 360b0000.gpio:

gpiochip2: GPIOs 456-473, parent: platform/370f5000.gpio, 370f5000.gpio:

gpiochip1: GPIOs 474-479, parent: platform/39500000.gpio, 39500000.gpio:

gpiochip0: GPIOs 480-511, parent: platform/394f0000.gpio, 394f0000.gpio:
gpio-481 (                    |sysfs               ) out hi ACTIVE LOW
gpio-491 (                    |sysfs               ) in  hi
gpio-495 (                    |sysfs               ) in  hi
gpio-496 (                    |sysfs               ) in  hi
gpio-498 (                    |sysfs               ) in  hi
gpio-503 (                    |io-ext-reset        ) out lo
root@ubuntu:~#
确定 gpio-index
kernel_index = base + offset,base 通过 "/sys/class/gpio" 或者"/sys/kernel/debug/gpio" 获取,offset 通过 dts 获取。
以 pin sensor8_err 为例:通过查看 drobot-s100-pinctrl.dtsi,可以知道 sensor8_err 对应的 gpio chip 是 video_port0: gpio@360b0000,对应的 offset 是 13。 查看/sys/kernel/debug/gpio,可知"video_port0: gpio@360b0000"对应的 base 是439 则 sensor8_err 对应的 gpio kernel index 是:439+13 = 452
查看 drobot-s100-pinctrl.dtsi,获取 offset 和 base
下面设备树可知 sensor8_err 对应 video_sensor8_err,对应的 gpio chip 是"video_port0: gpio@360b0000"。 video_gnss_int 的 offset 为0,递增计数,则 video_sensor8_err 的 offset 为13。
pinctrl_video: pinctrl@36090000 {
   compatible = "drobot,s100-pinctrl";
   reg = <0x0 0x36090000 0x0 0x1000>,
         <0x0 0x360a0000 0x0 0x1000>;
   pctldev-name = "video";
   status = "okay";

   video_gpio: video_gpio_func {
      pinmux {
         function = "video_gpio";
         pins = "video_gnss_int", "video_peri_rsto",
                  "video_cam_pint", "video_sd_1v8", "video_sd_bus_pow",
                  "video_sensor0_err", "video_sensor1_err",
                  "video_sensor2_err", "video_sensor3_err", "video_sensor4_err",
                  "video_sensor5_err", "video_sensor6_err",
                  "video_sensor7_err", "video_sensor8_err",
                  "video_sensor9_err", "video_sensor10_err", "video_sensor11_err";
      };
      pinconf {
         pins = "video_gnss_int", "video_peri_rsto",
                  "video_cam_pint", "video_sd_1v8", "video_sd_bus_pow",
                  "video_sensor0_err", "video_sensor1_err",
                  "video_sensor2_err", "video_sensor3_err", "video_sensor4_err",
                  "video_sensor5_err", "video_sensor6_err",
                  "video_sensor7_err", "video_sensor8_err",
                  "video_sensor9_err", "video_sensor10_err", "video_sensor11_err";
         drive-strength = <1>;
      };
   };
}
如这行:gpiochip3: GPIOs 439-455, parent: platform/360b0000.gpio, 360b0000.gpio: "GPIOs 439-455"代表 base 是439
cat /sys/kernel/debug/gpio
root@ubuntu:~# cat /sys/kernel/debug/gpio
gpiochip4: GPIOs 423-438, parent: i2c/3-0076, 3-0076, can sleep:
gpio-423 (                    |io-ser-reset0       ) out hi
gpio-424 (                    |io-ser-reset1       ) out hi
gpio-425 (                    |io-ser-reset2       ) out hi
gpio-426 (                    |io-ser-reset3       ) out hi

gpiochip3: GPIOs 439-455, parent: platform/360b0000.gpio, 360b0000.gpio:

gpiochip2: GPIOs 456-473, parent: platform/370f5000.gpio, 370f5000.gpio:
gpio-464 (                    |scl                 ) out lo
gpio-465 (                    |sda                 ) in  lo
gpio-466 (                    |scl                 ) out lo
gpio-467 (                    |sda                 ) in  lo
gpio-468 (                    |scl                 ) out lo
gpio-469 (                    |sda                 ) in  lo
gpio-470 (                    |scl                 ) out lo
gpio-471 (                    |sda                 ) in  lo
gpio-472 (                    |scl                 ) out lo
gpio-473 (                    |sda                 ) in  lo

gpiochip1: GPIOs 474-479, parent: platform/39500000.gpio, 39500000.gpio:

gpiochip0: GPIOs 480-511, parent: platform/394f0000.gpio, 394f0000.gpio:
gpio-495 (                    |scl                 ) out lo
gpio-496 (                    |sda                 ) in  lo
gpio-503 (                    |io-ext-reset        ) out lo
S600 GPIO 调试
确定 gpio-index
以 pin cam_sensor0_err 为例:通过查看 drobot-s600-pinctrl.dtsi,可以知道 cam_sensor0_err 对应的 gpio chip 是 cam_port0: gpio@37130000,对应的 offset 是 8(cam_lpwm2_dout0在 cam_gpio 列表中的位置)。 查看/sys/kernel/debug/gpio,可知"cam_gpio0: gpio@37130000"对应的 base,则 cam_sensor0_err 对应的 gpio kernel index 是:base + 8
查看 drobot-s600-pinctrl.dtsi,获取 offset 和 base
下面设备树可知 cam_sensor0_err 使用 cam_lpwm2_dout0引脚,对应的 gpio chip 是"cam_port0: gpio@37130000"。 cam_gpio 列表中 cam_lpwm2_dout0的位置是第9个(从0开始计数为8)。
pinctrl_cam: pinctrl@37121000 {
   compatible = "drobot,s600-pinctrl";
   reg = <0x0 0x37121000 0x0 0x1000>,
         <0x0 0x37125000 0x0 0x1000>;
   pctldev-name = "cam";
   status = "okay";

   cam_gpio: cam_gpio_func {
      pinmux {
         function = "cam_gpio";
         pins = "cam_lpwm0_dout0", "cam_lpwm0_dout1",
                "cam_lpwm0_dout2", "cam_lpwm0_dout3", "cam_lpwm1_dout0",
                "cam_lpwm1_dout1", "cam_lpwm1_dout2",
                "cam_lpwm1_dout3", "cam_lpwm2_dout0", "cam_lpwm2_dout1",
                "cam_lpwm2_dout2", "cam_lpwm2_dout3", "cam_lpwm3_dout0",
                "cam_lpwm3_dout1", "cam_lpwm3_dout2",
                "cam_lpwm3_dout3";
      };
      pinconf {
         pins = "cam_lpwm0_dout0", "cam_lpwm0_dout1",
                "cam_lpwm0_dout2", "cam_lpwm0_dout3", "cam_lpwm1_dout0",
                "cam_lpwm1_dout1", "cam_lpwm1_dout2",
                "cam_lpwm1_dout3", "cam_lpwm2_dout0", "cam_lpwm2_dout1",
                "cam_lpwm2_dout2", "cam_lpwm2_dout3", "cam_lpwm3_dout0",
                "cam_lpwm3_dout1", "cam_lpwm3_dout2",
                "cam_lpwm3_dout3";
         drive-strength = <1>;
      };
   };

   cam_sensor0_err: cam_sensor0_err_func {
      pinmux {
         function = "cam_sensor0_err";
         pins = "cam_lpwm2_dout0";
      };
      pinconf {
         pins = "cam_lpwm2_dout0";
         drive-strength = <1>;
      };
   };
}