7.5.19 LIN使用指南
S100 MCU芯片共有3路LIN(LIN0~LIN2),其中 LIN1 已通过板载接口引出供用户开发学习使用,配置为 Master 节点。
| 配置项 | LIN1 |
|---|---|
| 节点类型 | Master |
| 波特率 | 9600 bps |
| 停止位 | 1 位 |
| 自动波特率 | 关闭 |
| 唤醒检测 | 关闭 |
| Break 域长度 | 13 bit |
| 响应超时 | 14 bit time |
| 头部超时 | 44 bit time |
硬件支持
- MCU最大可用LIN数量: 3个(LIN0~LIN2)
- 板载引出LIN: 1个(LIN1)
- 支持LIN协议版本: 1.3、2.0、2.1、2.2
- 支持Master/Slave节点模式
- 数据缓冲: 单个8字节缓冲或FIFO模式
- 支持16个标识符(Identifier Filters)
- 支持经典校验(Classic Checksum)和增强校验(Enhanced Checksum)
- 波特率: 最高20 Kbit/s(LIN协议标准),支持分数波特率生成器
- 功耗模式: 初始化(Initialization)、正常(Normal)、睡眠(Sleep)
- 超时管理: Header超时、Response超时、Frame超时
- 高级错误检测: 支持多种LIN错误检测
- 唤醒支持: Dominant bit检测唤醒
- 中断支持: 可屏蔽中断
- 外部收发器: 需要外部LIN收发器芯片连接到LIN总线
S600 MCU芯片共有8路LIN(LIN0~LIN7),其中 LIN2 和 LIN3 已通过板载接口引出供用户开发学习使用,均配置为 Master 节点。
| 配置项 | LIN2 | LIN3 |
|---|---|---|
| 节点类型 | Master | Master |
| 波特率 | 9600 bps | 9600 bps |
| 停止位 | 1 位 | 1 位 |
| 自动波特率 | 关闭 | 关闭 |
| 唤醒检测 | 关闭 | 关闭 |
| Break 域长度 | 13 bit | 13 bit |
| 响应超时 | 14 bit time | 14 bit time |
| 头部超时 | 44 bit time | 44 bit time |
硬件支持
- MCU最大可用LIN数量: 8个(LIN0~LIN7)
- 板载引出LIN: 2个(LIN2、LIN3)
- 支持LIN协议版本: 1.3、2.0、2.1、2.2
- 支持Master/Slave节点模式
- 数据缓冲: 单个8字节缓冲或FIFO模式
- 支持16个标识符(Identifier Filters)
- 支持经典校验(Classic Checksum)和增强校验(Enhanced Checksum)
- 波特率: 最高20 Kbit/s(LIN协议标准),支持分数波特率生成器
- 功耗模式: 初始化(Initialization)、正常(Normal)、睡眠(Sleep)
- 超时管理: Header超时、Response超时、Frame超时
- 高级错误检测: 支持多种LIN错误检测
- 唤醒支持: Dominant bit检测唤醒
- 中断支持: 可屏蔽中断
- 外部收发器: 需要外部LIN收发器芯片连接到LIN总线
软件架构
- LIN APP: Lin的应用层代码。
- LIN Interface: Lin的接口层代码,提供标准化的LIN操作接口。
- LIN LLD: Lin的底层驱动代码,直接操作LINFLEXD寄存器,实现帧收发、中断处理等核心功能。
- LIN PBcfg: Lin的PB配置文件,用于外设的配置参数。
- Hardware: LINFLEXD硬件。
代码路径
McalCdd/Common/Register/inc/Lin_Register.h:寄存器相关内容McalCdd/Lin/src/Lin.c:API层代码McalCdd/Lin/src/Lin_Lld.c:LLD层代码McalCdd/Lin/src/Linflexd_Lin_Ip.c:IP层代码McalCdd/Lin/src/Lin_Irq.c:中断处理代码McalCdd/Lin/src/LinIf.c:LIN Interface回调桩McalCdd/Lin/inc/Lin.h:对外公共API头文件McalCdd/Lin/inc/Lin_GeneralTypes.h:标准类型定义McalCdd/Lin/inc/Lin_Types.h:配置结构类型McalCdd/Lin/inc/Lin_Lld.h:底层驱动接口声明McalCdd/Lin/inc/Linflexd_Lin_Ip.h:LINFLEXD IP层接口McalCdd/Lin/inc/Lin_Irq.h:中断处理声明Config/McalCdd/gen_xxx/Lin/src/Lin_PBcfg.c:PostBuild配置文件
应用sample
使用示例
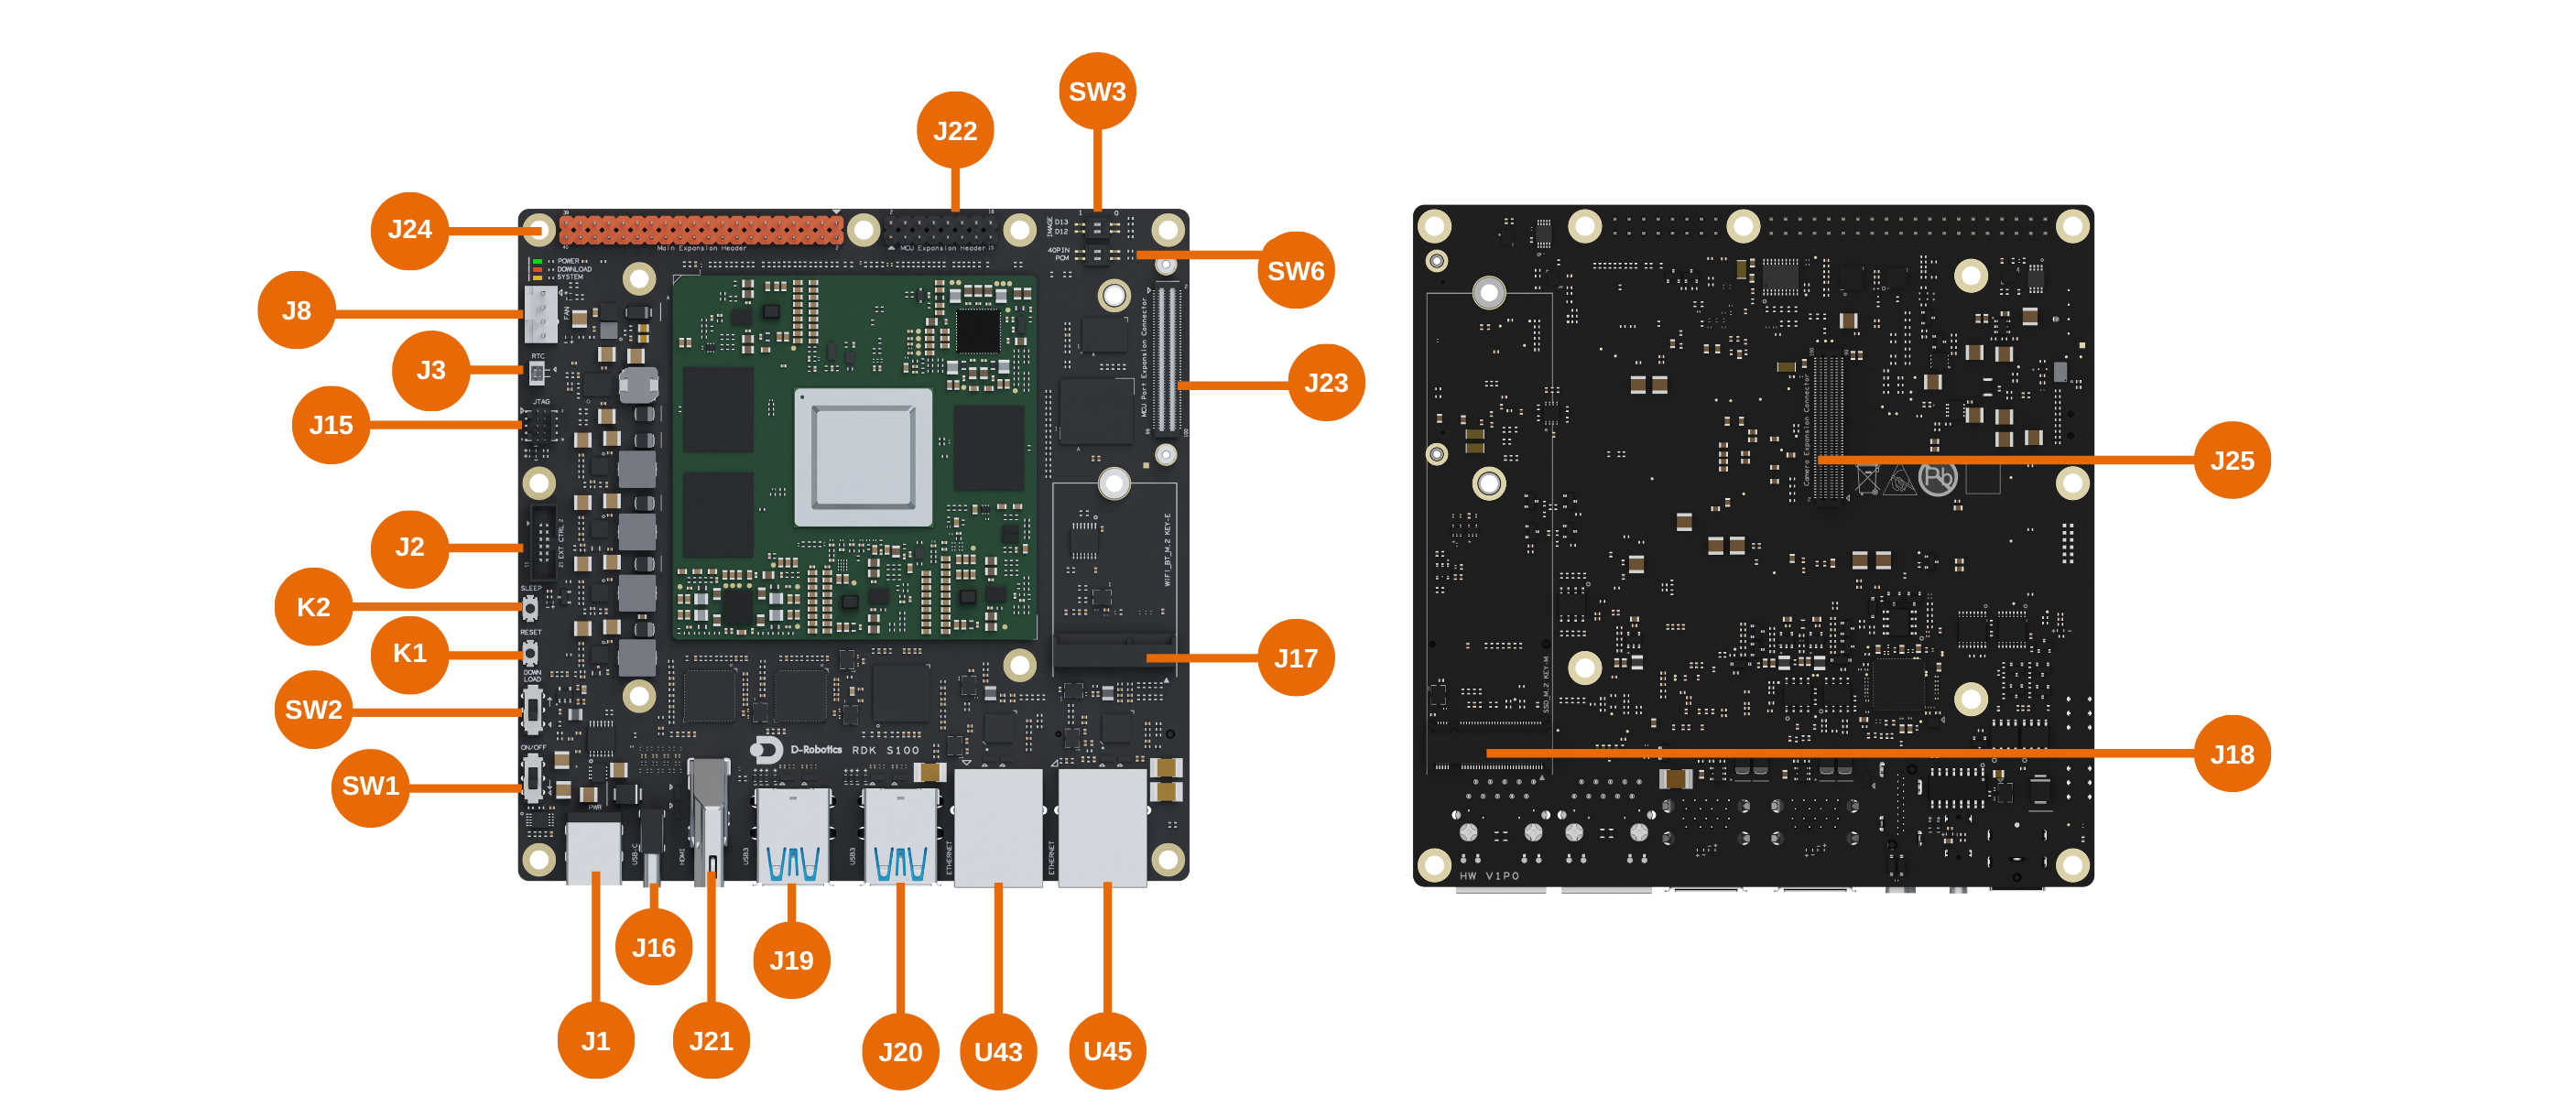
S100 开发板将 LIN1 引出供用户开发学习使用,引脚位于 Main Board 板上的 MCU Port Expansion Header(J22):
提示
LIN1将复用UART5引脚,使用LinTest命令将会自动将对应引脚复用为LIN功能,UART功能将无法再使用。
恢复可使用命令uarttest 0 5 921600 0 1 8,或调用Port_SetFunctionPins(PORT_FUNC_UART5)来重新配置串口引脚。
| 信号 | 引脚 |
|---|---|
| LIN1_TX | J22 PIN13 |
| LIN1_RX | J22 PIN15 |
- 语法格式
case: 测试用例ID(必需)channel: LIN通道编号(0=LIN1)Pid: 帧ID(0-0x3F)ChecksumType: 校验类型(0=ENHANCED, 1=CLASSIC)ResponseType: 响应类型(0=TX, 1=RX)DataLen: 数据长度(1-8)loop_times: 循环次数
LinTest <case> <channel> <Pid> <ChecksumType> <ResponseType> <DataLen> <loop_times>
LinTest 1打印驱动版本信息
D-Robotics:/$ LinTest 1
[get_Lin_status 113] [INFO]: Lin status: LIN_CH_SLEEP
[LinTest 290] [INFO]: ####################### test_case_num: 1 #######################
vendorID: 0xC4
moduleID: 0x52
sw_major_version: 1
sw_minor_version: 0
sw_patch_version: 0
[LinTest 305] [INFO]: Test case pass.
[LinTest 310] [INFO]: #####################################################################
LinTest 2 0 16 0 0 8 1LIN1发送数据
D-Robotics:/$ LinTest 2 0 16 0 0 8 1
[get_Lin_status 113] [INFO]: Lin status: LIN_CH_SLEEP
[LinTest 290] [INFO]: ####################### test_case_num: 2 #######################
############################# Loop Times: 1 #############################
[Lin_Transfer_Test 214] [INFO]: Transfer success.
[get_Lin_status 86] [INFO]: Lin status: LIN_TX_OK
[LinTest 305] [INFO]: Test case pass.
[LinTest 310] [INFO]: #####################################################################
使用示例
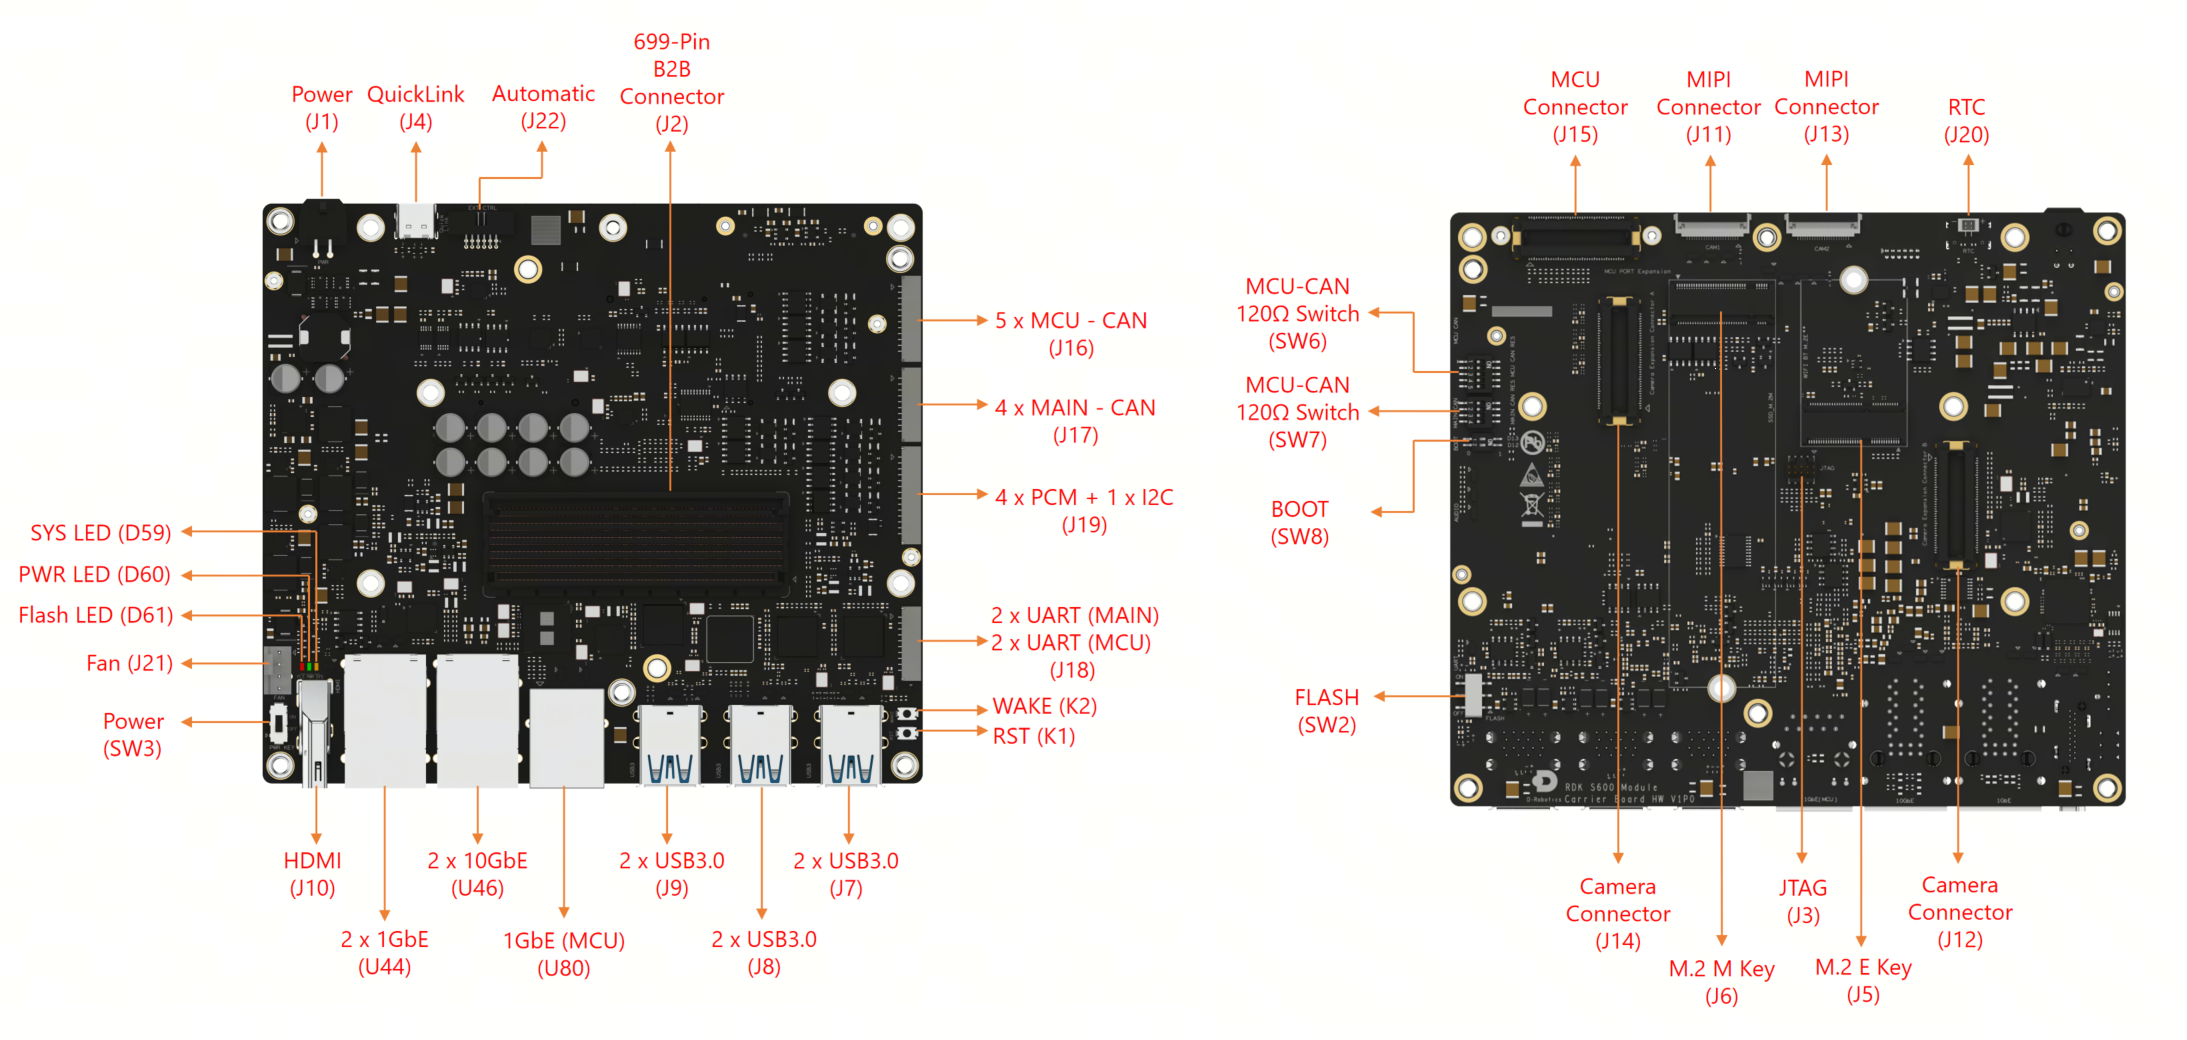
S600开发板将LIN2和LIN3引出供用户开发学习使用,引脚位于 Main Board 板上的连接器 J18:
提示
LIN2复用UART10引脚,LIN3复用UART11引脚,使用LinTest命令将会自动将对应引脚复用为LIN功能,UART功能将无法再使用。
恢复可使用命令uarttest 0 10/11 921600 0 1 8,或调用Port_SetFunctionPins(PORT_FUNC_UART10/11)来重新配置串口引脚。
| 信号 | 引脚 |
|---|---|
| LIN2_TX | J18 PIN2 |
| LIN2_RX | J18 PIN3 |
| LIN3_TX | J18 PIN4 |
| LIN3_RX | J18 PIN5 |
- 语法格式
case: 测试用例ID(必需)channel: LIN通道编号(0=LIN2, 1=LIN3)Pid: 帧ID(0-0x3F)ChecksumType: 校验类型(0=ENHANCED, 1=CLASSIC)ResponseType: 响应类型(0=TX, 1=RX)DataLen: 数据长度(1-8)loop_times: 循环次数
LinTest <case> <channel> <Pid> <ChecksumType> <ResponseType> <DataLen> <loop_times>
LinTest 1打印驱动版本信息
D-Robotics:/$ LinTest 1
[get_Lin_status 113] [INFO]: Lin status: LIN_CH_SLEEP
[LinTest 290] [INFO]: ####################### test_case_num: 1 #######################
vendorID: 0xC4
moduleID: 0x52
sw_major_version: 1
sw_minor_version: 0
sw_patch_version: 0
[LinTest 305] [INFO]: Test case pass.
[LinTest 310] [INFO]: #####################################################################
LinTest 2 0 16 0 0 8 1LIN2发送数据
D-Robotics:/$ LinTest 2 0 16 0 0 8 1
[get_Lin_status 113] [INFO]: Lin status: LIN_CH_SLEEP
[LinTest 290] [INFO]: ####################### test_case_num: 2 #######################
############################# Loop Times: 1 #############################
[Lin_Transfer_Test 214] [INFO]: Transfer success.
[get_Lin_status 86] [INFO]: Lin status: LIN_TX_OK
[LinTest 305] [INFO]: Test case pass.
[LinTest 310] [INFO]: #####################################################################
应用程序接口
void Lin_Init(const Lin_ConfigType *Config)
Description:LIN driver initialization. Pass NULL to use the default configuration in Lin_PBcfg.c.

Parameters(in)
    Config: Pointer to LIN configuration (NULL = use default PostBuild configuration)
Parameters(inout)
    None
Parameters(out)
    None
Return value:None
Std_ReturnType Lin_SendFrame(uint8 Channel, const Lin_PduType *PduInfoPtr)
Description:Master starts a frame transfer on the given channel (TX: send data / RX: send header and receive the slave response).

Parameters(in)
    Channel: LIN channel
    PduInfoPtr: Pointer to the frame descriptor (Pid / Cs / Drc / Dl / SduPtr)
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: transfer started successfully
    E_NOT_OK: failed
Lin_StatusType Lin_GetStatus(uint8 Channel, uint8 **Lin_SduPtr)
Description:Get the transfer status of a channel; on receive completion the received data buffer is returned through Lin_SduPtr.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    Lin_SduPtr: Pointer to the received data buffer (valid when RX completes)
Return value:Lin_StatusType
    Current channel status (LIN_TX_OK / LIN_RX_OK / LIN_TX_BUSY / LIN_RX_BUSY, etc.)
Std_ReturnType Lin_GoToSleep(uint8 Channel)
Description:Send a go-to-sleep command on the channel and enter sleep.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: success
    E_NOT_OK: failed
Std_ReturnType Lin_GoToSleepInternal(uint8 Channel)
Description:Set the channel to sleep directly, without sending a command on the bus.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: success
    E_NOT_OK: failed
Std_ReturnType Lin_Wakeup(uint8 Channel)
Description:Send a wakeup pulse on the bus.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: success
    E_NOT_OK: failed
Std_ReturnType Lin_WakeupInternal(uint8 Channel)
Description:Set the channel to operational, without sending a wakeup pulse.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: success
    E_NOT_OK: failed
Std_ReturnType Lin_CheckWakeup(uint8 Channel)
Description:Check the wakeup event of the given channel.

Parameters(in)
    Channel: LIN channel
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: success
    E_NOT_OK: failed
void Lin_GetVersionInfo(Std_VersionInfoType *versioninfo)
Description:Get LIN driver version information.

Parameters(in)
    None
Parameters(inout)
    None
Parameters(out)
    versioninfo: Version information struct (vendorID / moduleID / sw version)
Return value:None
Std_ReturnType Port_SetFunctionPins(PinFunc_e PinFunc)
Description:Configure the pin mux for the given function. Must be called before using LIN.

Parameters(in)
    PinFunc: Pin function (S100: PORT_FUNC_LIN1 / S600: PORT_FUNC_LIN2, PORT_FUNC_LIN3)
Parameters(inout)
    None
Parameters(out)
    None
Return value:Std_ReturnType
    E_OK: set success
    E_NOT_OK: set failed