PWM 接口
接口介绍
PWM(Pulse Width Modulation,脉宽调制)接口提供高精度可编程脉冲信号输出能力,通过调节占空比实现对外部设备的精确控制。该接口可用于驱动舵机、电机、LED 灯、蜂鸣器等执行设备,实现速度调节、位置控制、亮度调节等功能,为机器人运动控制、智能硬件交互及嵌入式应用提供灵活可靠的控制方式。
案例目标
通过 PWM 接口控制舵机转动特定角度。
设备清单
-
RDK X5 开发板
-
公对母杜邦线
-
PWM 舵机(180°):PWM 舵机一种基于脉宽调制(PWM)信号进行位置控制的执行机构,通过接收不同脉宽的控制信号,实现指定角度的精准转动。舵机分为 180° 和 360° 两种,控制信息如下:
舵机类型 0.5ms 1.0ms 1.5ms 2.0ms 2.5ms 180° 0° 45° 90° 135° 180° 360° 顺时针(快速) 顺时针(慢速) 逆时针(慢速) 逆时针(快速) 停止
硬件连接
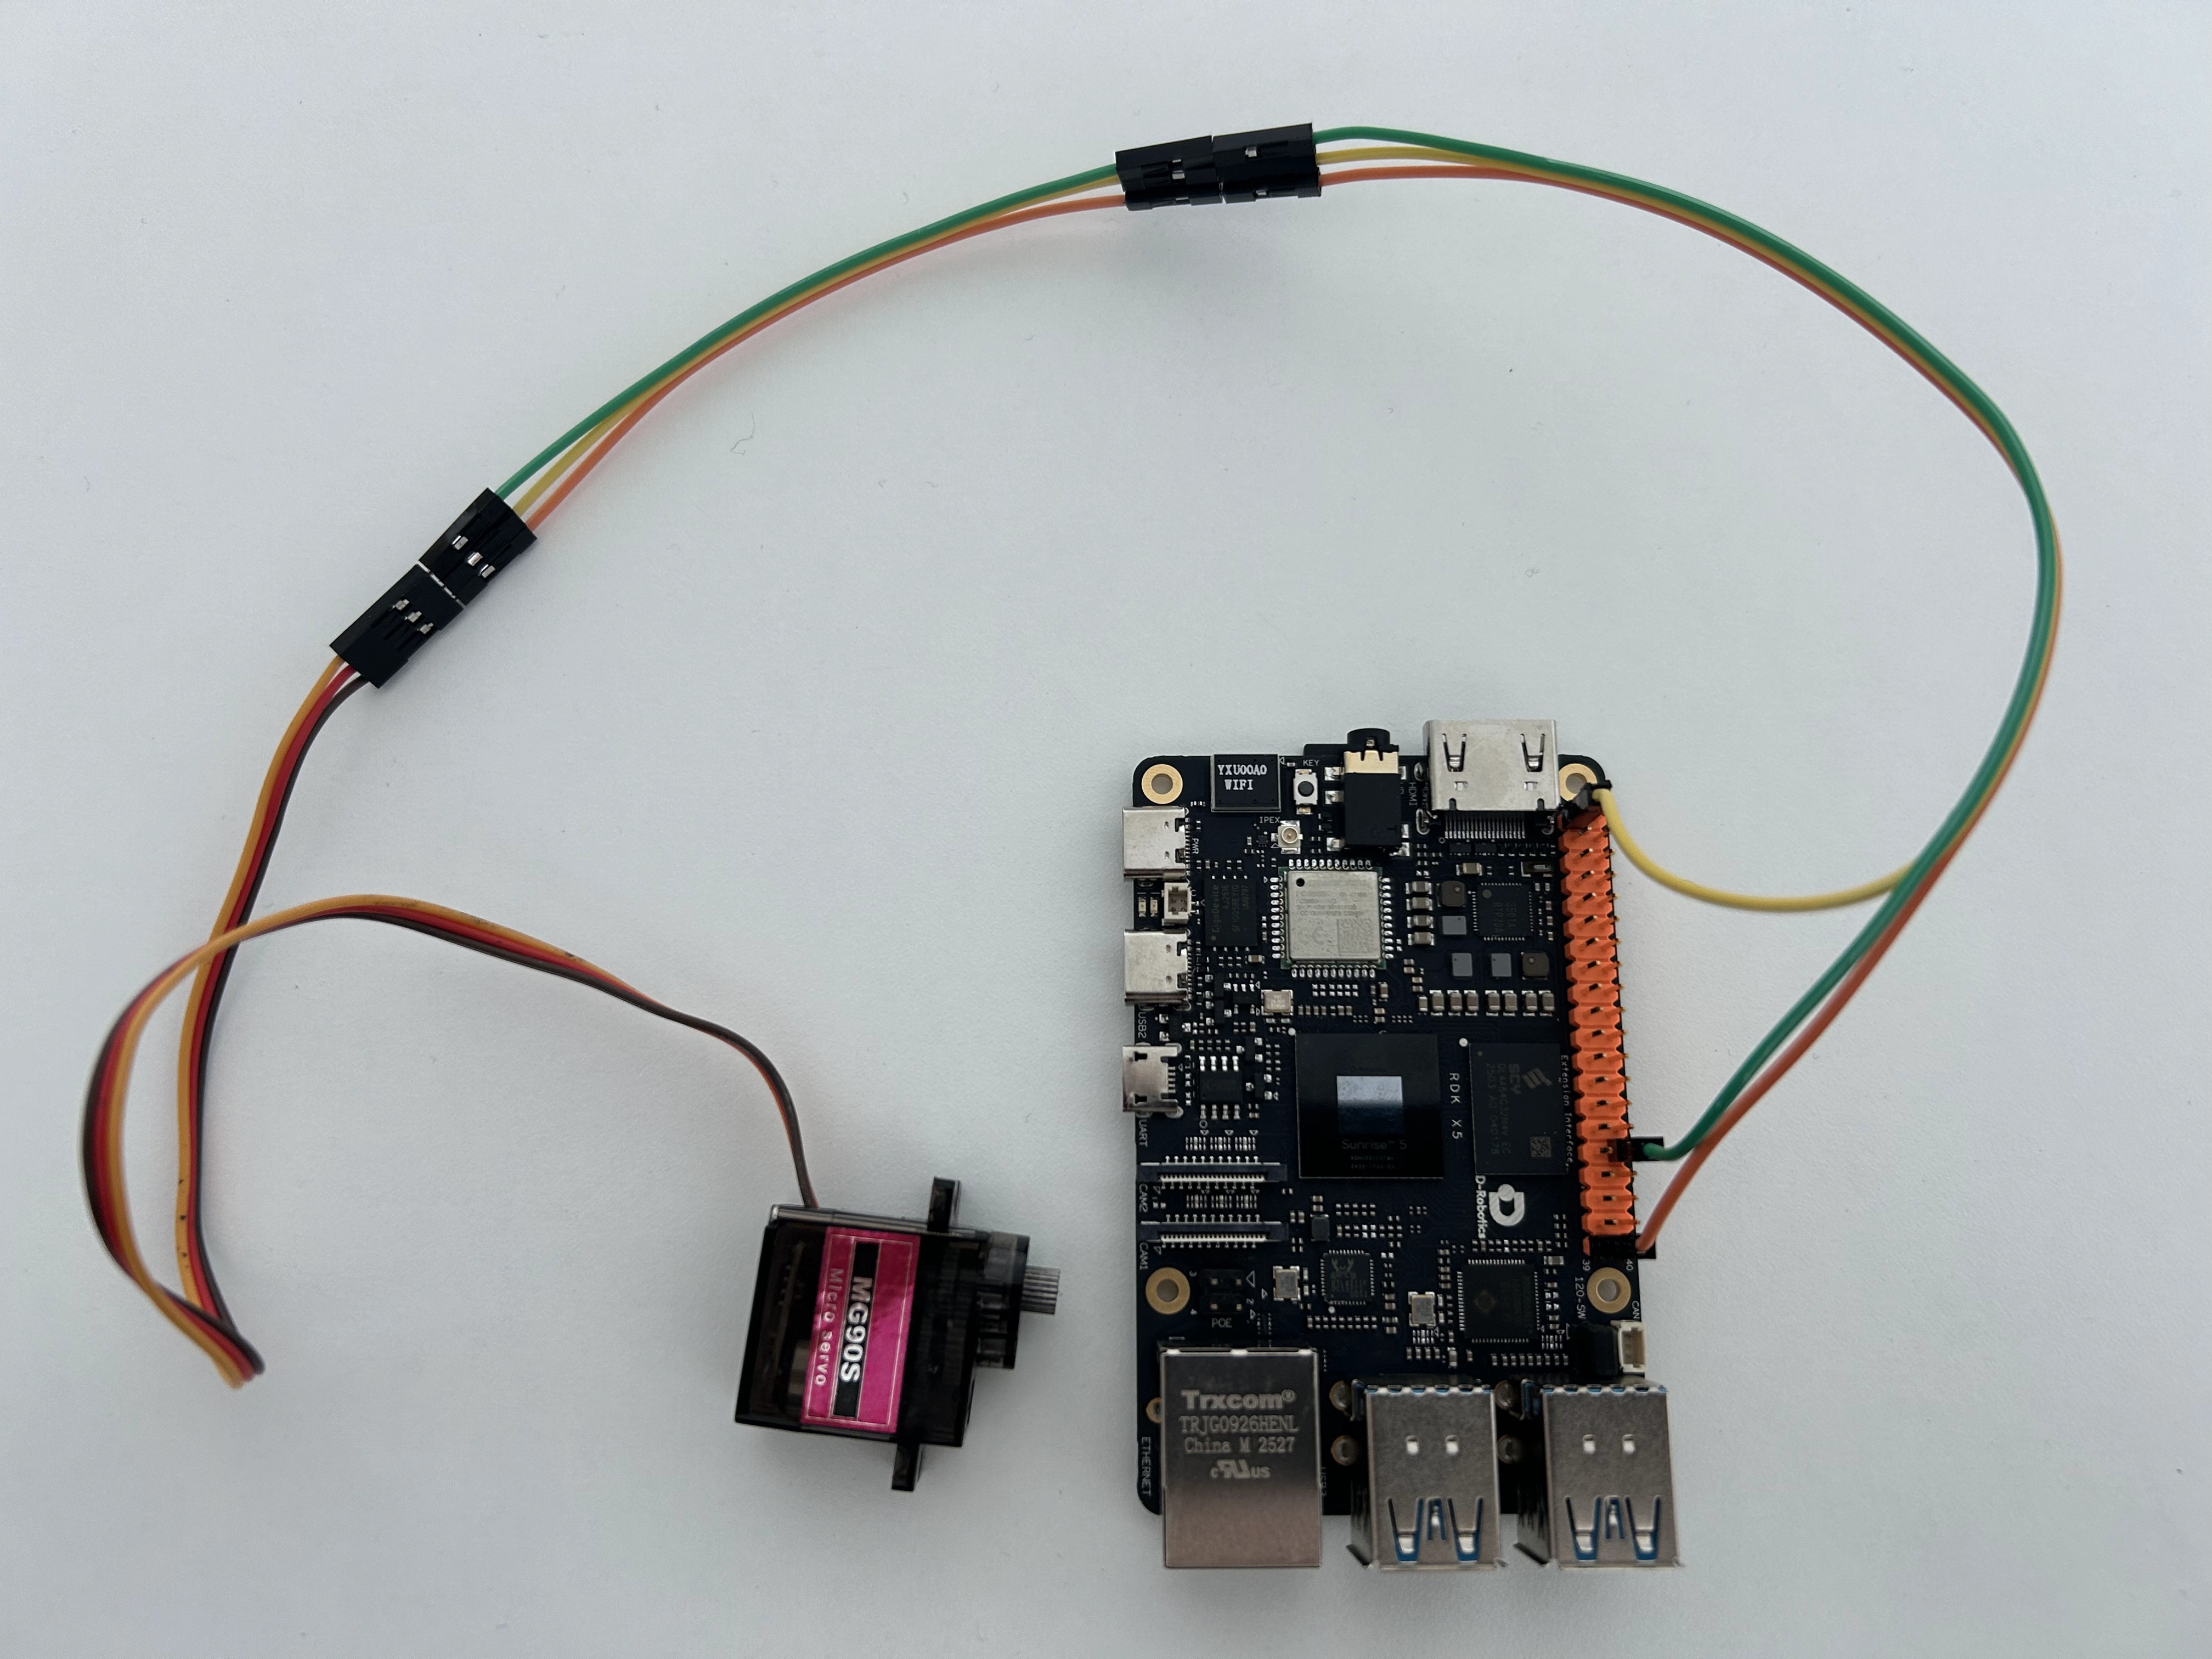
该案例使用的 MG90S 舵机,黄色为信号线,红色为正极,棕色为负极。
接口说明
说明
舵机接口名称与板端接口号对应关系如下,板端接口号参考 40PIN 管脚定义表中的 BOARD 编码。
| 接口名称 | 板端接口号 | 功能说明 |
|---|---|---|
| DATA | 32 | PWM 接收 |
| VCC | 1 | 电源 |
| GND | 39 | 地 |
40PIN 管脚定义

案例代码
创建 pwm_servo.py 文件,在 pwm_servo.py 文件中粘贴以下代码:
#!/usr/bin/env python3
import sys
import signal
import Hobot.GPIO as GPIO
import time

def signal_handler(signal, frame):
    sys.exit(0)

output_pin = 32

GPIO.setwarnings(False)

def main():
    GPIO.setmode(GPIO.BOARD)
    p = GPIO.PWM(output_pin, 50)
    incr = 0.5
    val = 12.5
    p.start(val)
    print("PWM running. Press CTRL+C to exit.")
    try:
        while True:
            time.sleep(0.25)
            if val >= 12.5:
                incr = -incr
            if val <= 2.5:
                incr = -incr
            val += incr
            print("Duty Cycle: {}".format(val))
            p.ChangeDutyCycle(val)
            p.start(val)
    finally:
        p.stop()
        GPIO.cleanup()

if __name__ == '__main__':
    signal.signal(signal.SIGINT, signal_handler)
    main()
运行案例
使用以下命令运行案例代码:
python3 pwm_servo.py
运行后舵机在 0-180° 之间来回转动。