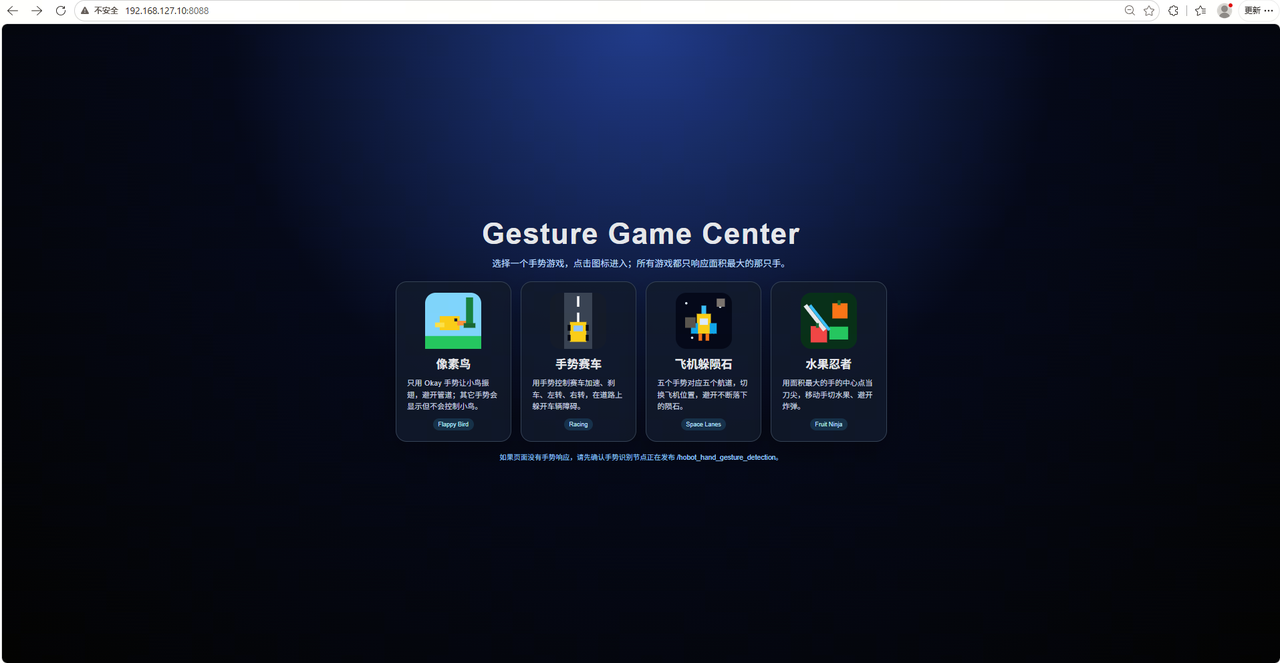
手势交互小游戏
手势交互(Gesture Interaction)即通过计算机视觉与人工智能技术识别人类手部动作、姿态及行为意图,并将其转换为设备可理解的控制指令,实现人与机器之间的自然交互。该技术通过摄像头设备获取手势信息,结合算法进行实时分析与识别,可实现设备控制、指令输入、状态切换等功能。手势交互是智能机器人、人机协作、智能终端和虚拟现实等应用中的重要交互方式,可提升设备操作的便捷性与智能化水平。
| 硬件要求 | 模型选择 | 性能 Benchmark |
|---|---|---|
| RDK X5 USB 摄像头 | 人体检测:fastrcnn 人手关键点检测:handLMKs 手势识别:gestureDet | fastrcnn:125.21fps handLMKs:948fps gestureDet:1252.44fps |
识别流程
该功能包含了人体检测,人手关键点检测和手势识别三个部分,并且用到了 ROS,整体识别拆分成多个节点做各类识别,该功能已经封装在 TROS 包中,流程如下:
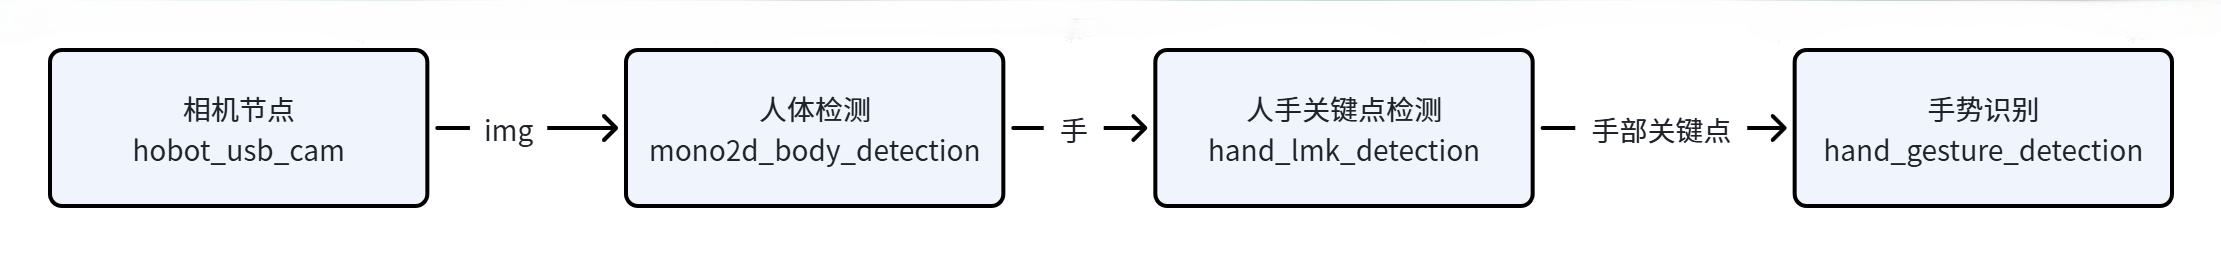
消息类型为 PerceptionTargets,手势消息的处理,可参考案例代码中的 on_gesture_msg 函数,案例代码获取见 环境准备 。
手势说明
| Gesture | Description | Value |
|---|---|---|
| ThumbUp | Thumb up gesture | 2 |
| Victory | "V" gesture | 3 |
| Mute | "Shh" gesture | 4 |
| Palm | Palm gesture | 5 |
| Okay | OK gesture | 11 |
| ThumbLeft | Thumb pointing left | 12 |
| ThumbRight | Thumb pointing right | 13 |
| Awesome | 666 gesture | 14 |
硬件连接
将 USB 摄像头接入 RDK X5 开发板的 USB 接口。
环境准备
安装依赖
sudo apt update
sudo apt install python3-colcon-common-extensions
创建工作空间,获取代码
mkdir -p gesture_game_ws/src
cd gesture_game_ws/src
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/gesture_game_web.tar.gz
tar zxvf gesture_game_web.tar.gz
cd ..
source /opt/tros/humble/setup.bash
colcon build
案例启动
source /opt/tros/humble/setup.bash

# 从tros.b的安装路径中拷贝出运行示例需要的配置文件。
cp -r /opt/tros/${TROS_DISTRO}/lib/mono2d_body_detection/config/ .
cp -r /opt/tros/${TROS_DISTRO}/lib/hand_lmk_detection/config/ .
cp -r /opt/tros/${TROS_DISTRO}/lib/hand_gesture_detection/config/ .

# 配置USB摄像头
export CAM_TYPE=usb

source install/setup.bash
# 启动launch文件
ros2 launch gesture_game_web gesture_game.launch.py
效果展示
提示
启动后在 PC 的浏览器中查看效果,需要 PC 与板端能够互相 ping 通。
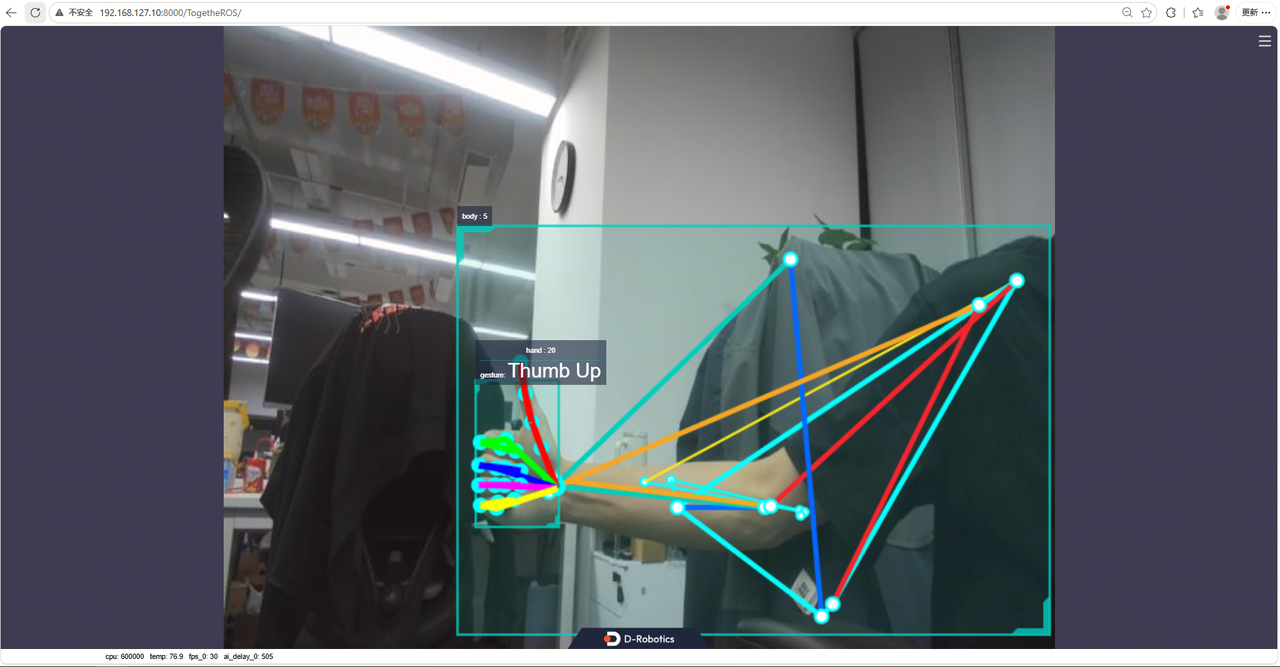
板端 IP:8000 查看算法识别效果
板端 IP:8088 体验手势交互游戏