聊天机器人
大语言模型(Large Language Model,LLM) 是一种基于深度学习与海量文本数据训练的人工智能模型,具备自然语言理解、生成、推理和知识问答等能力,可理解用户输入的文本或语音信息,并生成符合语义的自然语言回复或执行结果。该技术通过预训练与指令微调学习丰富的语言知识和推理能力,结合上下文信息完成对话交互、内容创作、任务规划、代码生成等多种任务。大语言模型是智能机器人、智能终端、办公助手和 AI 智能体等应用中的核心基础能力,可显著提升设备的自然交互能力、知识服务能力与智能决策水平。
| 硬件要求 | 模型选择 | 性能 Benchmark |
|---|---|---|
| RDK X5 USB 音箱/有线耳机 | LLM:Qwen2.5-1.5b ASR:SenseVoice KWS:zipformer TTS:Matcha | Qwen2.5-1.5b:Prefill 22.5TPS/s Gen 5.3TPS/s (8 核 CPU) ASR:RTF 0.52(8 核 CPU) KWS:RTF 0.2(单核 CPU) TTS:"你好我是地瓜机器人" 生成耗时:780ms(8 核 CPU) |
硬件连接
- 将 USB 音箱接入 RDK X5 开发板的 USB 接口。
- 将有线耳机接入 RDK X5 开发板的 Earphone 音频口。
环境准备
安装依赖
#安装依赖
sudo apt install ros-humble-rmw-cyclonedds-cpp
pip install sentencepiece pypinyin
拉取 LLM 大模型
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/qwen2.5-1.5b-instruct-q5_k_m.gguf
编译 sherpa-onnx
注意
- cmake 会拉取依赖代码,请保证访问 github 正常,失败则多尝试几次。
- 如已编译过,可跳过此步骤。
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/sherpa-onnx.tar.gz
tar zxvf sherpa-onnx.tar.gz
cd sherpa-onnx
mkdir build
cd build
cmake -DCMAKE_BUILD_TYPE=Release ..
make -j6
make install .
编译 llama.cpp
注意
- 编译过程中会拉取功能包,请保证网络通畅。
- 如已编译过,可跳过此步骤。
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/llama.cpp.tar.gz
tar zxvf llama.cpp.tar.gz
cd llama.cpp
cmake -B build
cmake --build build --config Release -j6

mkdir -p chat_ws/src
cd chat_ws/src
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/magicbox_audio_io.tar.gz
wget https://archive.d-robotics.cc/downloads/rdk_demo/rdk_x5_demo/magicbox_qwen_llm.tar.gz
tar zxvf magicbox_audio_io.tar.gz
tar zxvf magicbox_qwen_llm.tar.gz

#软连接llama.cpp
ln -s /path/to/llama.cpp/ magicbox_qwen_llm/llama.cpp
cd ..

#编译过程中会拉取功能包,请保证网络通畅
source /opt/tros/humble/setup.bash
colcon build --packages-select audio_io --cmake-args -DUSE_LIGHT_CONTROL=OFF
colcon build --packages-select qwen_llm --cmake-args -DPLATFORM_X5=ON
案例启动
说明
- 该功能获取麦克风输入,进行 ASR,请在安静的环境中体验,建议使用带去噪的音频设备。
- 运行时指定音频设备请参考 Earphone 音频口 章节,更多配置请查看案例代码的 README。
- 暂未支持英文对话。
路径与设备均为示例
以下命令中的工作空间路径、模型配置目录、模型文件路径和音频设备名称均为示例值,请根据本机实际环境修改,并在执行前确认对应文件、目录和设备均存在。
启动命令参数说明
| 参数或命令 | 作用 | 需确认内容 |
|---|---|---|
source /opt/tros/humble/setup.bash | 加载 RDK X5 的 ROS 2 环境 | 系统环境脚本是否存在 |
source chat_ws/install/setup.bash | 加载聊天机器人工作空间 | chat_ws 是否位于当前目录 |
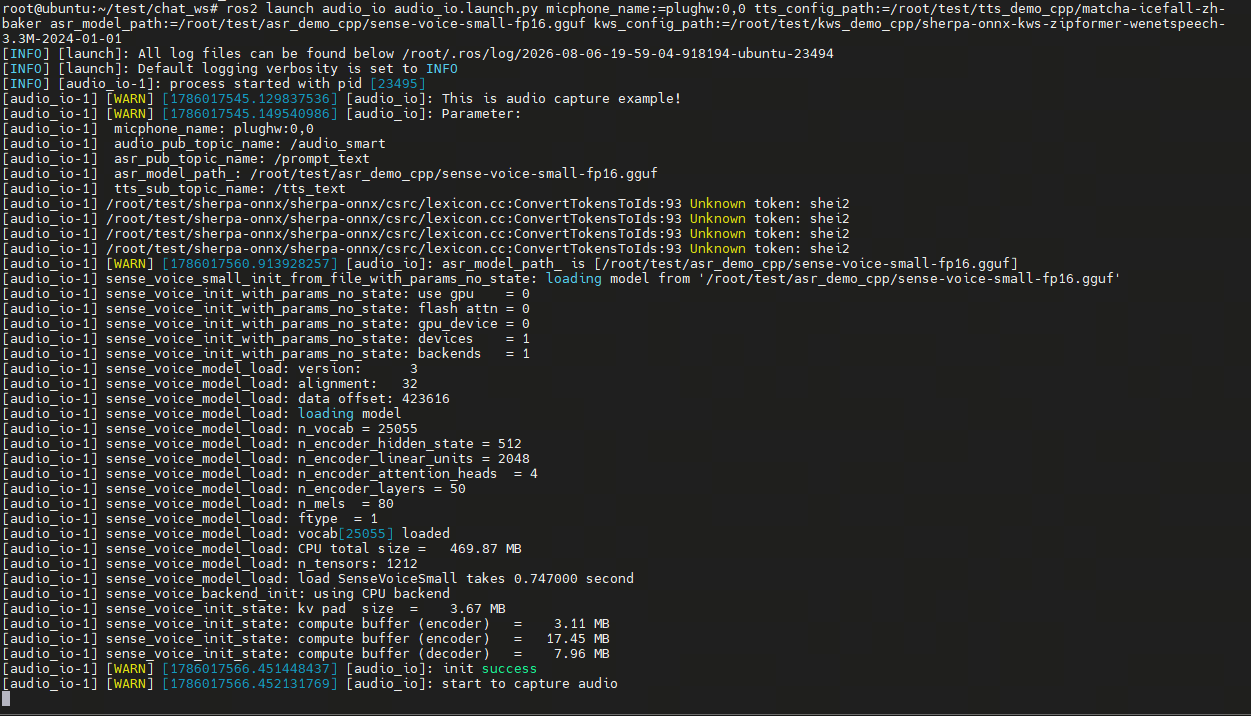
ros2 launch audio_io audio_io.launch.py | 启动音频输入、语音识别和语音合成相关节点 | 工作空间是否已正确编译并加载 |
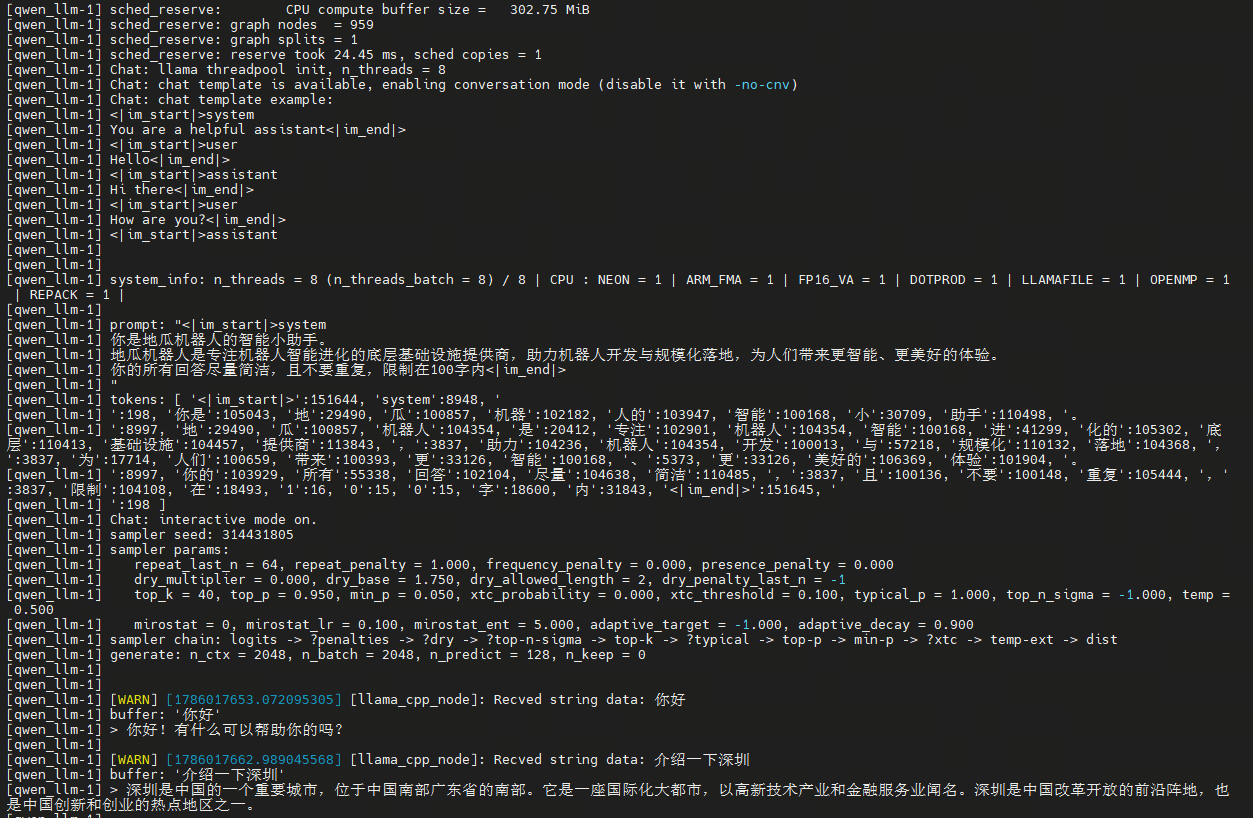
ros2 launch qwen_llm qwen_llm.launch.py | 启动 LLM 推理节点 | 工作空间是否已正确编译并加载 |
micphone_name | 指定麦克风设备 | 设备名称是否与当前使用的音频设备一致 |
tts_config_path | 指定 TTS 模型配置目录 | 目录是否存在并包含完整模型文件 |
asr_model_path | 指定 ASR 模型文件 | 文件路径和文件名是否正确 |
kws_config_path | 指定 KWS 模型配置目录 | 目录是否存在并包含完整模型文件 |
llm_model_path | 指定 LLM 模型文件 | 修改为下载后的模型文件实际路径 |
#设置TTS,ASR,KWS模型路径
#启动后加载模型较慢,请稍作等待
source /opt/tros/humble/setup.bash
source chat_ws/install/setup.bash
ros2 launch audio_io audio_io.launch.py micphone_name:=plughw:2,0 tts_config_path:=/root/test/audio_demo/tts_demo_cpp/matcha-icefall-zh-baker asr_model_path:=/root/test/audio_demo/asr_demo_cpp/sense-voice-small-fp16.gguf kws_config_path:=/root/test/audio_demo/kws_demo_cpp/sherpa-onnx-kws-zipformer-wenetspeech-3.3M-2024-01-01
#打开另一个终端
#启动后加载模型较慢,请稍作等待
source /opt/tros/humble/setup.bash
source chat_ws/install/setup.bash
ros2 launch qwen_llm qwen_llm.launch.py llm_model_path:=/root/qwen2.5-1.5b-instruct-q5_k_m.gguf