智能语音
功能介绍
智能语音算法采用本地离线模式,订阅音频数据后送给 BPU 处理,然后发布唤醒、命令词识别、声源定位 DOA 角度信息以及语音 ASR 识别结果等消息。智能语音功能的实现对应于 TogetheROS.Bot 的hobot_audio package,适用于 RDK 配套的环形和线形四麦阵列。
代码仓库: (https://github.com/D-Robotics/hobot_audio.git)
应用场景:智能语音算法能够识别音频中的唤醒词以及自定义的命令词,并将语音内容解读为对应指令或转化为文字,可实现语音控制以及语音翻译等功能,主要应用于智能家居、智能座舱、智能穿戴设备等领域。
语音控制小车运动案例:语音控制小车运动
支持平台
| 平台 | 运行方式 | 示例功能 |
|---|---|---|
| RDK X3 | Ubuntu 20.04 (Foxy), Ubuntu 22.04 (Humble) | 启动音频模块算法,并在终端显示结果 |
| RDK X5, RDK X5 Module | Ubuntu 22.04 (Humble) | 启动音频模块算法,并在终端显示结果 |
准备工作
-
RDK 已烧录好 Ubuntu 系统镜像。
-
RDK 已成功安装 TogetheROS.Bot。
-
RDK 已成功安装智能语音算法包,安装命令:
- Foxy
- Humble
sudo apt update
sudo apt install tros-hobot-audio
sudo apt update
sudo apt install tros-humble-hobot-audio- Humble
sudo apt update
sudo apt install tros-humble-hobot-audio
- 按照以下方法在 RDK 上接好环形或线形四麦音频板。
连接音频板
接口连接
环形麦克风阵列
环形麦克风板为一体化设计,实物如下图:
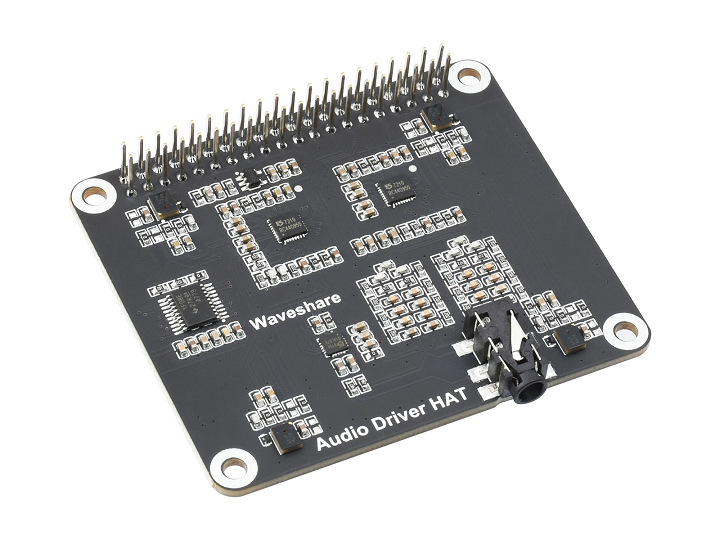
购买链接如下:
(https://www.waveshare.net/shop/Audio-Driver-HAT.htm)
连接步骤:
-
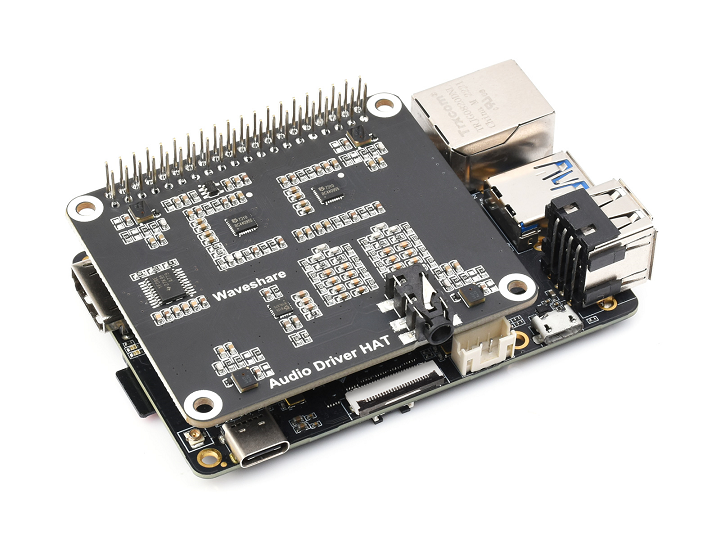
将麦克风板连接到 RDK X3 40PIN GPIO 接口上,连接后实物如下图:
-
接上电源,网线等。
线形麦克风阵列
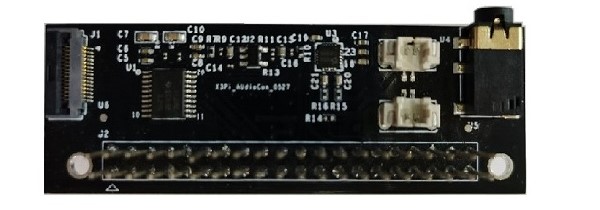
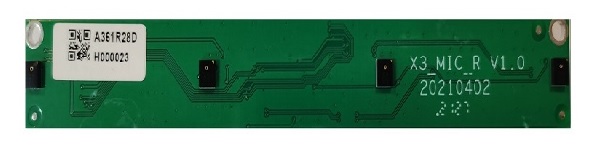
线形麦克风阵列由音频转接板和线形麦克风板两部分组成,实物图和连接说明如下:
音频转接板:
线形麦克风板:
-
首先需要将 RDK X3 与音频转接板连接,二者引脚与引脚均应对齐,连接实物图如下:
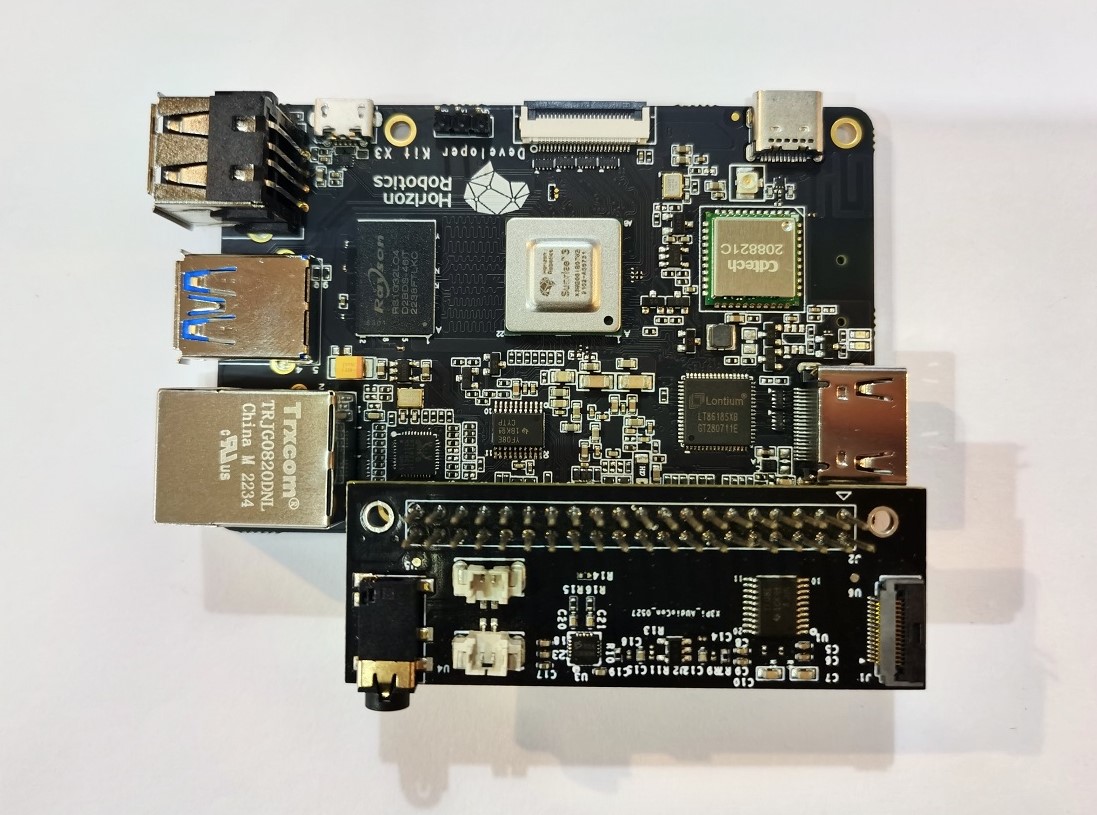
-
其次,需要将 RDK X3 与麦克风阵列拾音板连接,转接板 FPC 接口通过 15pin 异面 FFC 线缆接入到麦克风阵列拾音板,线缆金手指应朝下,连接实物图如下:
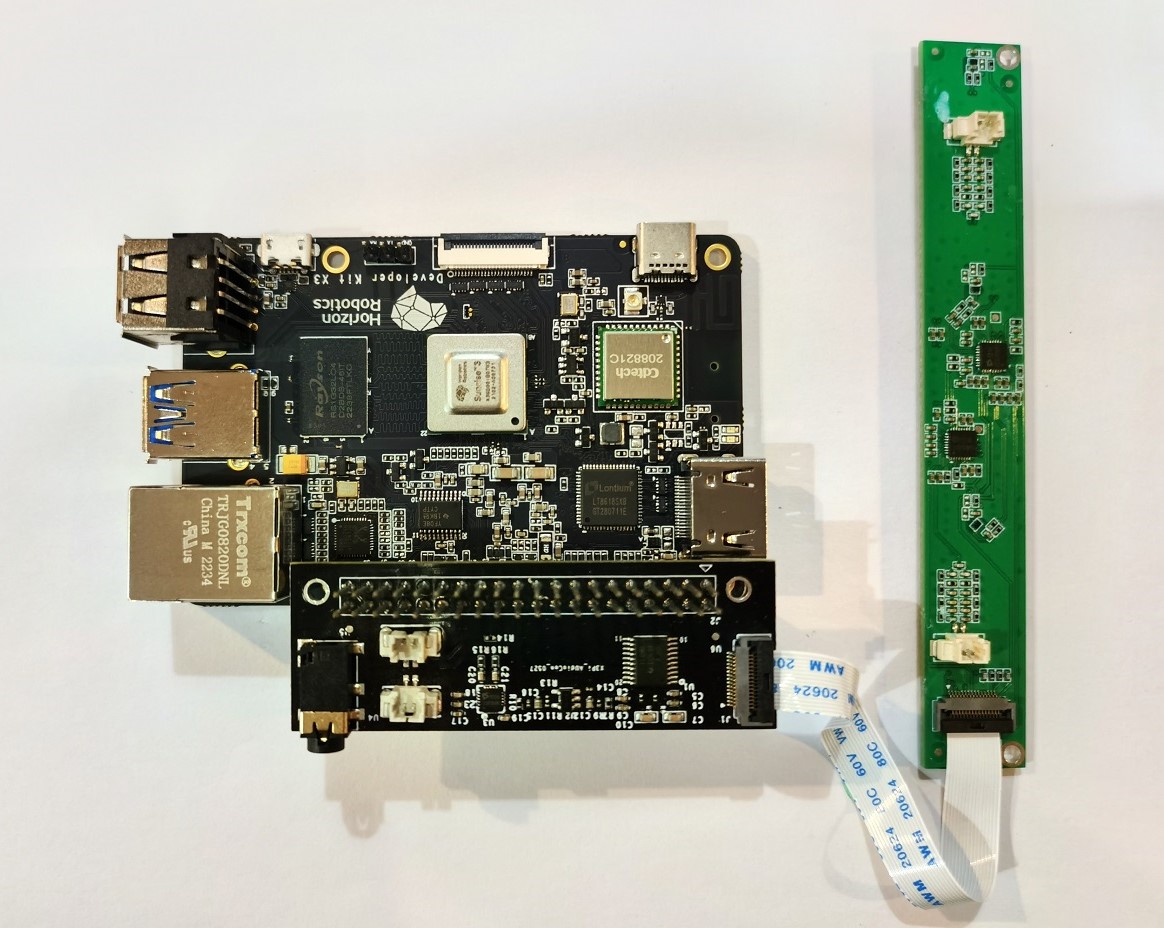
-
接上 AEC 的线。
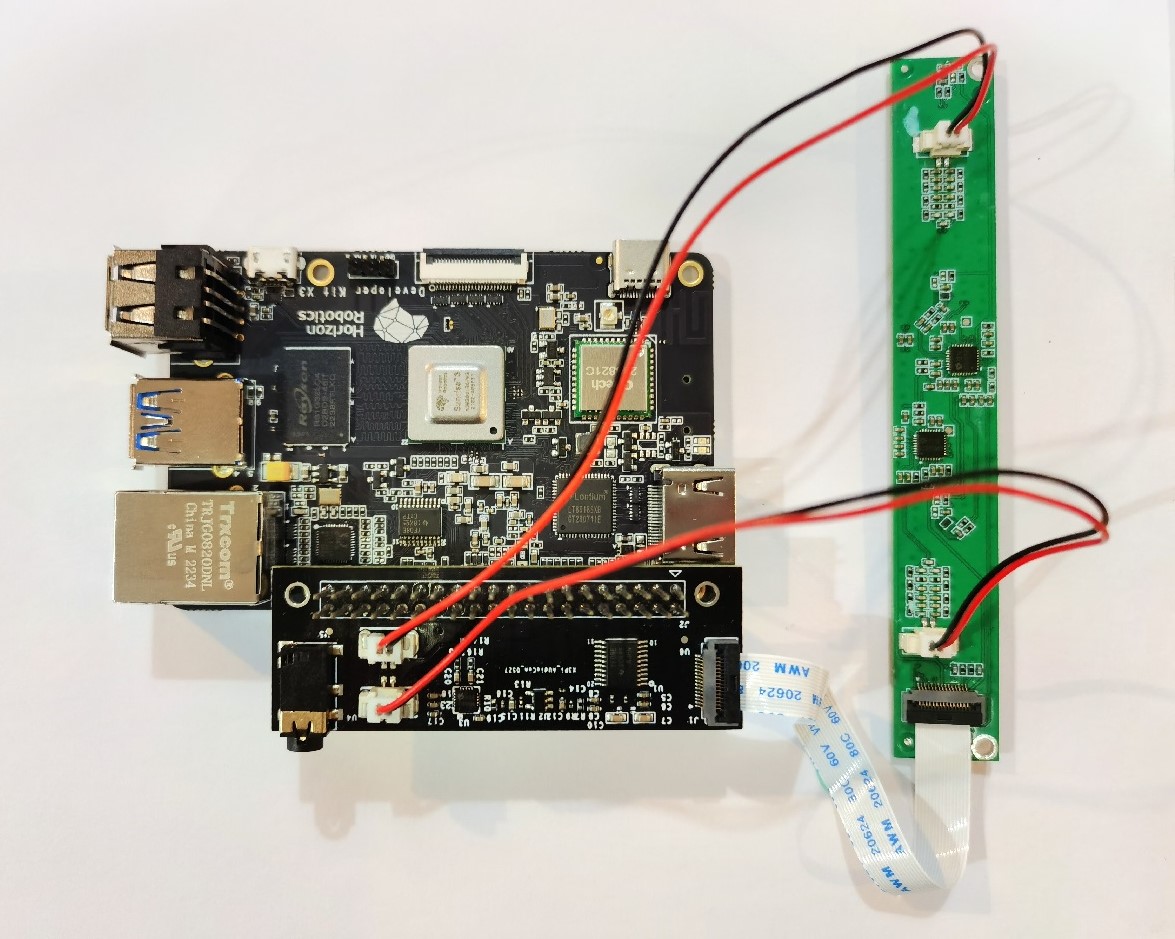
-
接上电源,网线等。
上电检查
将 RDK 与麦克风阵列接好之后上电,在串口上使用指令 i2cdetect -r -y 0 可以检查设备的接入情况,若成功接好,默认可以在 I2C 上读取到三个地址。如下图:
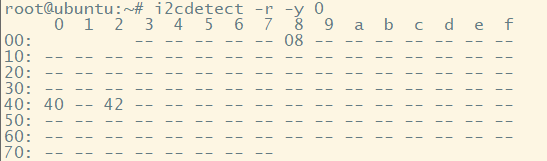
若没检测到,请重新检查设备的连接。
配置音频板
首次使用音频板需要使用 srpi-config 进行配置,配置方法参考 RDK 用户手册RDK X3 微雪 Audio Drive章节。
首次使用音频板需要使用 srpi-config 进行配置,配置方法参考 RDK 用户手册RDK X5 微雪 Audio Drive章节。
使用介绍
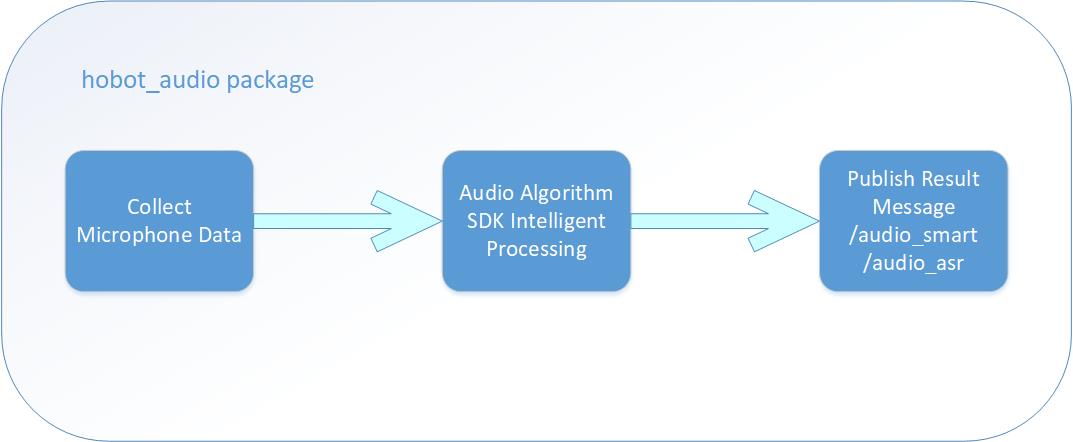
智能语音 hobot_audio package 开始运行之后,会从麦克风阵列采集音频,并且将采集到的音频数据送入语音智能算法 SDK 模块做智能处理,输出唤醒事件、命令词、ASR 结果等智能信息,其中唤醒事件、命令词通过 audio_msg::msg::SmartAudioData 类型消息发布,ASR 结果通过 std_msgs::msg::String 类型消息发布。
具体流程如下图:
智能语音功能支持对原始音频进行降噪之后进行 ASR 识别,默认的唤醒词和命令词定义在智能语音功能代码模块根目录下config/hrsc/cmd_word.json文件,默认为:
{
    "cmd_word": [
        "地瓜你好",
        "向前走",
        "向后退",
        "向左转",
        "向右转",
        "停止运动"
    ]
}
唤醒词以及命令词用户可以根据需要配置,若更改唤醒词效果可能会与默认的唤醒词命令词效果有差异。推荐唤醒词以及命令词使用中文,最好是朗朗上口的词语,且词语长度推荐使用 3~5 个字。
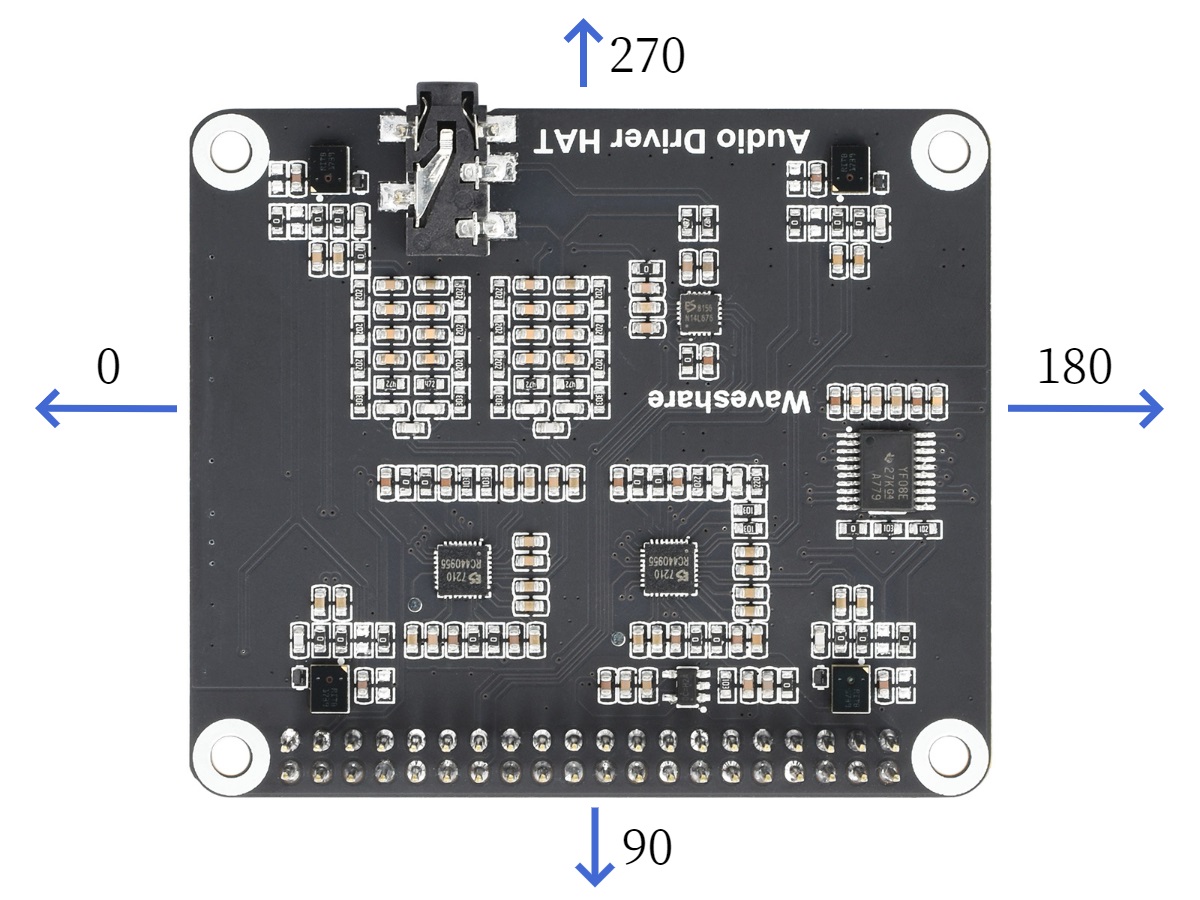
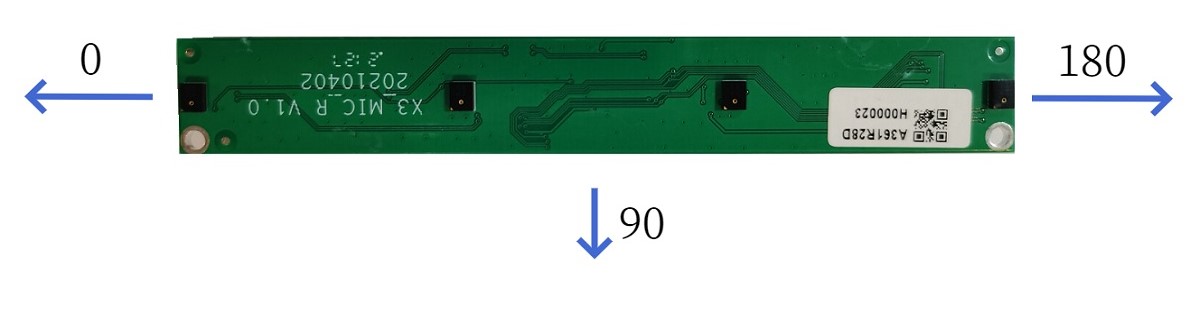
另外,智能语音功能支持输出声源定位的 DOA 角度信息,单位为角度,环形麦克风阵列取值范围:0 度~360 度,线形麦克风阵列取值范围:0 度~180 度。
角度的相对位置关系与麦克风的安装位置强相关,环形麦克风阵列 DOA 角度示意图如下:
线形麦克风阵列 DOA 角度示意图如下:
RDK 板端运行 hobot_audio package:
- 拷贝配置文件
- Foxy
- Humble
# 配置tros.b环境
source /opt/tros/setup.bash
# 配置tros.b环境
source /opt/tros/humble/setup.bash
- Humble
# 配置tros.b环境
source /opt/tros/humble/setup.bash
# 从tros.b的安装路径中拷贝出运行示例需要的配置文件,若已拷贝则可忽略
cp -r /opt/tros/${TROS_DISTRO}/lib/hobot_audio/config/ .
-
确认配置文件
配置文件 config/audio_config.json 默认配置如下:
{
   "micphone_enable": 1,
   "micphone_name": "hw:0,0",
   "micphone_rate": 16000,
   "micphone_chn": 8,
   "micphone_buffer_time": 0,
   "micphone_nperiods": 4,
   "micphone_period_size": 512,
   "voip_mode": 0,
   "mic_type": 0,
   "asr_mode": 0,
   "asr_channel": 3,
   "save_audio": 0
}
需要确认的配置有:麦克风设备号,麦克风阵列类型,以及是否需要发布 ASR 结果。
- 麦克风设备号通过
micphone_name字段设置,默认为"hw:0,0",表示音频设备 Card0 Device0,设备号可通过命令ls /dev/snd查看如:"pcmC0D1c";最后字母 c 表示 capture 设备,C0 表示 Card0,D1 表示 Device1,修改参数为"hw:0,1"。 - 麦克风阵列类型通过
mic_type字段设置,默认值为0,表示环形麦克风阵列。如果使用线形麦克风阵列,需要修改该字段为1。 - ASR 输出通过
asr_mode字段设置,默认值为0,表示不输出 ASR 结果。若要开启 ASR 结果输出,需要将该字段改为1或2,其中1表示唤醒后进行一次 ASR 识别并发布结果,2表示一直进行 ASR 识别并发布结果。
- 麦克风设备号通过
-
配置 tros.b 环境和启动应用
- Foxy
- Humble
# 配置tros.b环境
source /opt/tros/setup.bash

# 屏蔽调式打印信息
export GLOG_minloglevel=3

#启动launch文件
ros2 launch hobot_audio hobot_audio.launch.py
# 配置tros.b环境
source /opt/tros/humble/setup.bash

# 屏蔽调式打印信息
export GLOG_minloglevel=3

#启动launch文件
ros2 launch hobot_audio hobot_audio.launch.py
- Humble
# 配置tros.b环境
source /opt/tros/humble/setup.bash

# 屏蔽调式打印信息
export GLOG_minloglevel=3

#启动launch文件
ros2 launch hobot_audio hobot_audio.launch.py
结果分析
在旭日 X3 板端运行终端输出如下信息:
alsa_device_init, snd_pcm_open. handle((nil)), name(hw:0,0), direct(1), mode(0)
snd_pcm_open succeed. name(hw:0,0), handle(0x557d6e4d00)
Rate set to 16000Hz (requested 16000Hz)
Buffer size range from 16 to 20480
Period size range from 16 to 10240
Requested period size 512 frames
Periods = 4
was set period_size = 512
was set buffer_size = 2048
alsa_device_init. hwparams(0x557d6e4fa0), swparams(0x557d6e5210)
以上 log 显示,音频设备初始化成功,并且打开了音频设备,可正常采集音频。
当人依次在麦克风旁边说出“地瓜你好”、“向前走”、“向左转”、“向右转”、“向后退”命令词,语音算法 sdk 经过智能处理后输出识别结果,log 显示如下:
recv hrsc sdk event wakeup success, wkp count is 1
[WARN] [1657869437.600230208] [hobot_audio]: recv event:0
recv hrsc sdk doa data: 100
recv hrsc sdk command data: 向前走
[WARN] [1657869443.870029101] [hobot_audio]: recv cmd word:向前走
recv hrsc sdk doa data: 110
recv hrsc sdk command data: 向左转
[WARN] [1657869447.623147766] [hobot_audio]: recv cmd word:向左转
recv hrsc sdk doa data: 100
recv hrsc sdk command data: 向右转
[WARN] [1657869449.865822772] [hobot_audio]: recv cmd word:向右转
recv hrsc sdk doa data: 110
recv hrsc sdk command data: 向后退
[WARN] [1657869452.313969277] [hobot_audio]: recv cmd word:向后退
log 显示,识别到语音命令词“向前走”、“向左转”、“向右转”、“向后退”,并且输出 DOA 的角度信息,如 “recv hrsc sdk doa data: 110” 字段表示 DOA 角度为 110 度。
hobot_audio 默认发布的智能语音消息话题名为:/audio_smart, 在另一个终端执行使用 ros2 topic list 命令可以查询到此 topic 信息:
$ ros2 topic list
/audio_smart
若开启 ASR 输出,发布消息话题为:/audio_asr, ros2 topic list 结果为:
$ ros2 topic list
/audio_smart
/audio_asr