7.3.6 视频处理
概述
VPS(Video Process System)是视频处理系统,支持对图像进行缩小、放大、裁剪、旋转、GDC 矫正、帧率控制以及金字塔图像输出。
功能描述
基本概念
-
Group
VPS对用户提供组的概念,各个Group分时复用IPU,GDC,PYM硬件,可以将多个VPS Group进行级联使用。 -
Channel
VPS的通道,一路通道代表VPS的一路输出。输出的通道主要分为普通图像通道和金字塔图像通道,普通通道输出缩放裁剪或旋转后的单层数据,金字塔通道输出多层金字塔缩放数据。
功能描述
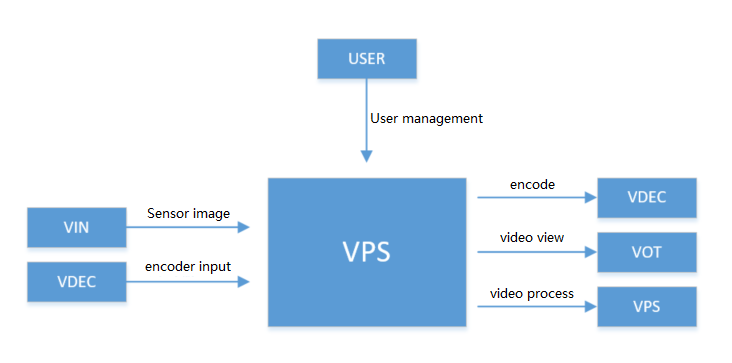
VPS可以通过调用 系统控制 提供的绑定接口与其他模块绑定,输入可以与VIN、VDEC模块绑定,VPS输出可以与VOT、VENC模块绑定,前者为VPS的输入源,后者为VPS的接收者,也可以与另一个VPS绑定实现更多的通道;支持处理用户回灌的图像数据。用户可以通过VPS接口对Group进行管理,每个Group仅可以与一个输入源绑定,每个Channel可以与不同的模块绑定。 VPS与VIN绑定场景下,需要调用HB_SYS_SetVINVPSMode 来配置VIN与VPS之间在线或离线的不同模式。
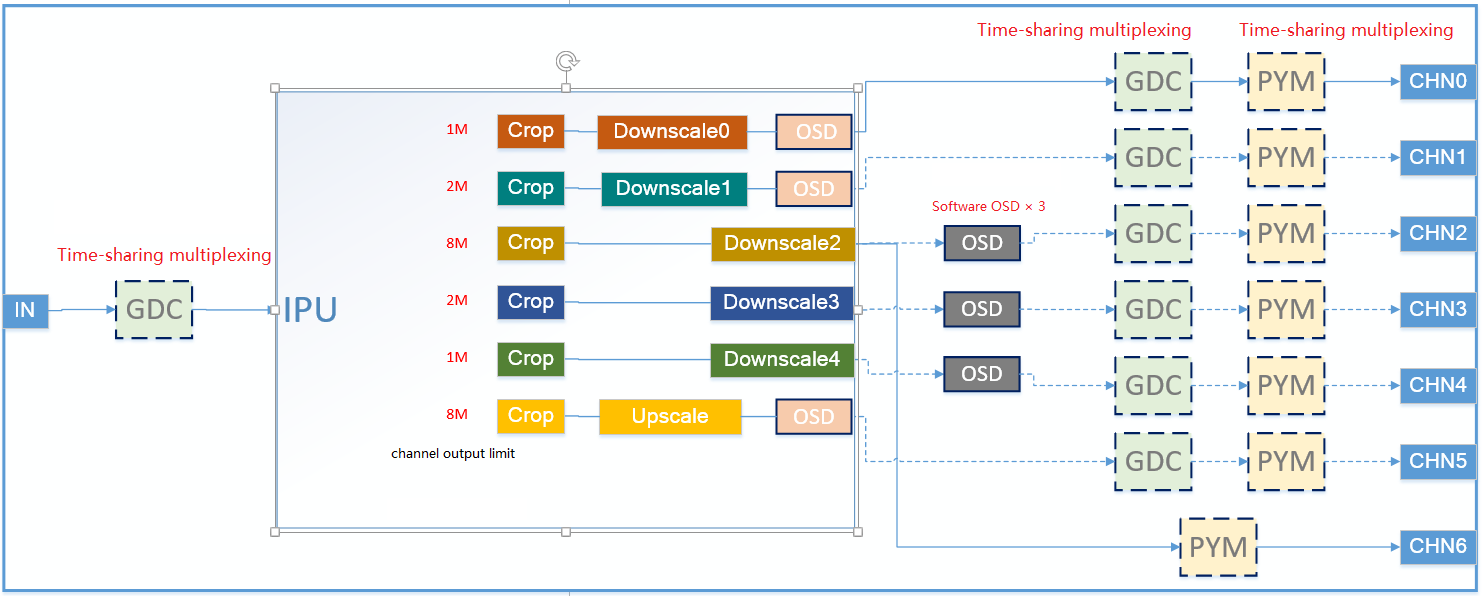
VPS硬件由一个IPU,一个PYM,两个GDC组成。共有 7 路输出Channel(chn0chn6),chn0chn4 可以实现downscale,chn5 可以实现upscale,chn0~chn5 均可实现裁剪(ROI)、旋转、矫正、帧率控制,chn6 为金字塔 online Channel。虚框为硬件复用,其中OSD灰色块为 CPU 叠加,其余三个米色块为硬件叠加。
-
Upscale 功能:
尺寸限制请参考下表
支持水平方向最大 1.5 倍放大,宽度需为 4 的倍数,最小 32x32,最大 4096
支持垂直方向最大 1.5 倍放大, 高度需为偶数,最小 32x32,最大 4096
只有 channel5 支持 Upscale 功能
-
Downscale 功能:
尺寸限制参考下表
水平方向最大缩小为原尺寸的 1/8(大于 1/8), 最小 32x32,最大 4096
垂直方向最大缩小为原尺寸的 1/8(大于 1/8), 最小 32x32,最大 4096
Channel0~channel4 支持 Downscale 功能
-
IPU 各通道的尺寸限制如下:
| Scaler | FIFO(bytes) | Resolution(pixel) |
|---|---|---|
| Scaler 5 (IPU US) | 4096 | 8M |
| Scaler 2 (IPU DS2) | 4096 | 8M |
| Scaler 1 (IPU DS1) | 2048 | 2M |
| Scaler 3 (IPU DS3) | 2048 | 2M |
| Scaler 4 (IPU DS4) | 1280 | 1M |
| Scaler 0 (IPU DS0) | 1280 | 1M |
-
Crop 功能:
VPS可以对输入的图形进行裁剪,选择裁剪后的 ROI 区域去做放大或者缩小 -
PYM 金字塔处理功能:
最大输入图像宽度 4096,最大输入图像高度 4096
最小输入图像宽度 64,最小输入图像高度 64
最大输出图像宽度 4096,最大输出图像高度 4096
最小输出图像宽度 48,最小输出图像高度 32
缩小图像层数 24(0
23)层,其中 0、4、8、12、16、20 层为基础 Base 层,基础层每一层的 size 为上一层的 1/2;其余层为 ROI 层,ROI 层基于 Base 层作缩小(1、2、3 层基于 Base0 层,5、6、7 层基于 Base4 层,以此类推)各层可以单独使能,缩放区域、缩放系数可以配置放大图像层数为 6(2429)层,放大比例固定,分别为 1.28、1.6、2、2.56、3.2、4 倍。PYM通道也可以为 0~5,此时为非 online 通道。每一个 group 下最多使用一个
PYM。
注意事项
-
PYM硬件要求最少使能 BASE0 层与 BASE4 层; -
PYM在 online 输入(chn6)时,PYM ds 所有层(023)累计输出数据量不得大于输入数据量的 2.5 倍,us 层(2429)累计宽之和不得超过输入宽,否则会有未知风险; -
IPU绑定了PYM后,不能再绑定VOT/VPS/VENC等模块; -
Rotate旋转功能:VPS支持旋转 90 度、180 度、270 度,支持Group旋转与Chnnel旋转(二选一),Group旋转时VPS所有输出通道均旋转,Chnnel旋转可以将 chn0~chn5 中任意两路旋转,PYM处理过的通道不可以旋转。 -
Gdc矫正功能:VPS支持输入矫正文件作图形畸变矫正,支持Group矫正与Chnnel矫正(二选一),Group矫正时VPS所有输出通道均作矫正,Chnnel矫正可以在 chn0~chn5 中任意两路作矫正。 -
帧率控制功能:
VPS的 channel0~5 支持帧率控制,可以输出小于等于输入帧率的任意帧率。
API 参考
HB_VPS_CreateGrp
【函数声明】
int HB_VPS_CreateGrp(int VpsGrp, const VPS_GRP_ATTR_S *grpAttr);
【功能描述】
创建一个 VPS Group
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| grpAttr | Group 属性指针 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
VPS 最多可以创建 8 个 Group;Group 属性主要包含输入的宽、高和 GDC 的 buf 深度。
【参考代码】
VPS 参考代码
HB_VPS_DestroyGrp
【函数声明】
int HB_VPS_DestroyGrp(int VpsGrp);
【功能描述】
销毁一个 VPS Group
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
Group 必须已经创建
【参考代码】
无
HB_VPS_StartGrp
【函数声明】
int HB_VPS_StartGrp(int VpsGrp);
【功能描述】
启动 VPS Group 处理
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
Group 必须已经创建
【参考代码】
VPS 参考代码
HB_VPS_StopGrp
【函数声明】
int HB_VPS_StopGrp(int VpsGrp);
【功能描述】
停止 VPS Group 处理
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
Group 必须已经创建并且已经启动
【参考代码】
VPS 参考代码
HB_VPS_GetGrpAttr
【函数声明】
int HB_VPS_GetGrpAttr(int VpsGrp, VPS_GRP_ATTR_S *grpAttr);
【功能描述】
获取 VPS Group 属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| grpAttr | 属性结构体指针 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_SetGrpAttr
【函数声明】
int HB_VPS_SetGrpAttr(int VpsGrp, const VPS_GRP_ATTR_S *grpAttr);
【功能描述】
设置 VPS Group 属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| grpAttr | 属性结构体指针 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
VPS 参考代码
HB_VPS_SetGrpRotate
【函数声明】
int HB_VPS_SetGrpRotate(int VpsGrp, ROTATION_E enRotation);
【功能描述】
设置 VPS Group 旋转功能,使 VPS 的所有输出都旋转
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| enRotation | 旋转参数 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口需要在 HB_VPS_SetChnAttr 之前调用,GroupRotate 使能之后禁止使能 ChnRotate;isp 绑定 ipu 必须得是 offline 模式
【参考代码】
VPS 参考代码
HB_VPS_GetGrpRotate
【函数声明】
int HB_VPS_Get GrpRotate(int VpsGrp, ROTATION_E *enRotation);
【功能描述】
获取 VPS Group 旋转功能属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| enRotation | 旋转功能参数指针 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_SetGrpRotateRepeat
【函数声明】
int HB_VPS_SetGrpRotateRepeat(int VpsGrp, ROTATION_E enRotation);
【功能描述】
动态组旋转:该接口会保存当前 group 及后面绑定的多个 VPS group 所有通道配置,根据传的 enRotation,自动重新计算旋转后所有通道的尺寸、roi 区域,重新初始化 group,重新绑定 VIN;
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| enRotation | 旋转参数 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口暂时不支持配置过 PYM 的场景
【参考代码】
无
HB_VPS_SetGrpGdc
【函数声明】
int HB_VPS_SetGrpGdc(int VpsGrp, char* buf_addr, uint32_t buf_len, ROTATION_E enRotation)
【功能描述】
设置 VPS Group GDC 矫正功能,使 VPS 的所有输出都有矫正效果
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| buf_addr | 矫正文件地址 | 输入 |
| buf_len | 矫正文件长度 | 输入 |
| enRotation | 旋转参数 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口需要在 HB_VPS_SetChnAttr 之前调用;根据不同的镜头,不同的畸变,不同的尺寸,需要传入不同矫正 bin 文件。
【参考代码】
VPS 参考代码
HB_VPS_SendFrame
【函数声明】
int HB_VPS_SendFrame(int VpsGrp, void* videoFrame, int ms);
【功能描述】
向 VPS 发送数据
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| videoFrame | 图像数据指针;VPS 回灌数据结构为 hb_vio_buffer_t 结构; | 输入 |
| ms | 超时参数 ms 设为-1 时,为阻塞接口;0 时为 非阻塞接口;大于 0 时为超时等待时间,超时时间的 单位为毫秒(ms) | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
VPS 参考代码
HB_VPS_SetChnAttr
【函数声明】
int HB_VPS_SetChnAttr(int VpsGrp, int VpsChn, const VPS_CHN_ATTR_S *chnAttr);
【功能描述】
设置 VPS 通道属性(设置 IPU 某个通道的输出尺寸)
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| chnAttr | 通道属性指针 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口支持动态配置 IPU 的输出尺寸,动态配置需要在 StartGrp 之后调用该接口,动态配置的新尺寸不可以比第一次初始化配置的尺寸大。如果需要启动以后从小尺寸改到大尺寸,那么需要在 StartVps 之前调用两次该接口,第一次传最大 size,第二次传最小 size。
【参考代码】
VPS 参考代码
HB_VPS_GetChnAttr
【函数声明】
int HB_VPS_GetChnAttr(int VpsGrp, int VpsChn, VPS_CHN_ATTR_S *chnAttr);
【功能描述】
获取 VPS 通道属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| chnAttr | 通道属性指针 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_EnableChn
【函数声明】
int HB_VPS_EnableChn(int VpsGrp, int VpsChn);
【功能描述】
启用 VPS 通道
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
如果未使能通道,GetChnFrame 接口获取不到图像
【参考代码】
VPS 参考代码
HB_VPS_DisableChn
【函数声明】
int HB_VPS_DisableChn(int VpsGrp, int VpsChn);
【功能描述】
禁用 VPS 通道
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
VPS 参考代码
HB_VPS_SetChnRotate
【函数声明】
int HB_VPS_SetChnRotate(int VpsGrp, int VpsChn, ROTATION_E enRotation);
【功能描述】
设置 VPS 通道图像固定角度旋转
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| enRotation | 旋转属性 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
SetChnRotate 属性需要在 SetChnAttr 之后调用,最多同时支持两个 CHN 做旋转;启动以后也支持调用,可以动态控制通道旋转。
【参考代码】
VPS 参考代码
HB_VPS_GetChnRotate
【函数声明】
int HB_VPS_GetChnRotate(int VpsGrp, int VpsChn, ROTATION_E *enRotation);
【功能描述】
获取 VPS 通道图像旋转属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| enRotation | 旋转属性 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_SetChnGdc
【函数声明】
int HB_VPS_SetChnGdc(int VpsGrp, int VpsChn, char* buf_addr, uint32_t buf_len, ROTATION_E enRotation)
【功能描述】
设置 VPS chn GDC 矫正功能
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | Channel 号 | 输入 |
| buf_addr | 矫正文件地址 | 输入 |
| buf_len | 矫正文件长度 | 输入 |
| enRotation | 旋转参数 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口需要在 HB_VPS_SetChnAttr 之后调用,最多同时支持两个 CHN 做矫正;根据不同的镜头,不同的畸变,不同的尺寸,需要传入不同矫正 bin 文件。
【参考代码】
VPS 参考代码
HB_VPS_UpdateGdcSize
【函数声明】
int HB_VPS_UpdateGdcSize(int VpsGrp, int VpsChn, uint16_t out_width, uint16_t out_height)
【功能描述】
设置 VPS GDC 矫正输出尺寸(GDC 输入输出尺寸默认是一致的,可以用该接口改变 GDC 输出的尺寸)
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | Channel 号 | 输入 |
| out_width | 输出宽度 | 输入 |
| out_height | 输出高度 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
该接口需要在 HB_VPS_SetChnGdc 和 HB_VPS_SetGrpGdc 之后调用,传入的输出尺寸需要与矫正 bin 文件对应;出入的尺寸不能比当前 GDC 输入的尺寸大
【参考代码】
Group 作 gdc 矫正时输出尺寸和输入尺寸不一致的场景:
    ret = HB_VPS_SetGrpGdc(grp_id, bin_buf, buf_len, degree);
    ret = HB_VPS_UpdateGdcSize(grp_id, 0, 1280, 720);
channel 作 gdc 矫正时输出尺寸和输入尺寸不一致的场景:
    ret = HB_VPS_SetChnGdc(grp_id, chn_id, bin_buf, buf_len, degree);
    ret = HB_VPS_UpdateGdcSize(grp_id, 0, 1280, 720);
HB_VPS_SetChnCrop
【函数声明】
int HB_VPS_SetChnCrop(int VpsGrp, int VpsChn, const VPS_CROP_INFO_S *cropInfo)
【功能描述】
设置 VPS Chn 裁剪功能
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| cropInfo | 裁剪属性 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
需要在 SetChnAttr 之后调用;传入的 ROI 区域需要在 IPU 输入的 size 范围内;
【参考代码】
VPS 参考代码
HB_VPS_GetChnCrop
【函数声明】
int HB_VPS_GetChnCrop(int VpsGrp, int VpsChn, VPS_CROP_INFO_S *cropInfo)
【功能描述】
获取 VPS Chn 固定角度旋转
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| cropInfo | 裁剪属性 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_SetChnFrameRate
【函数声明】
int HB_VPS_SetChnFrameRate(int VpsGrp, int VpsChn, FRAME_RATE_CTRL_S *frameRate)
【功能描述】
设置 VPS 通道帧率
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| frameRate 帧率属性结构体 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_TriggerSnapFrame
【函数声明】
int HB_VPS_TriggerSnapFrame(int VpsGrp, int VpsChn, uint32_t frameCnt)
【功能描述】
抓拍帧;从当前帧开始标记 frameCnt 帧
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| frameCnt | 抓拍帧的个数 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
启动以后才可以调用
【参考代码】
无
HB_VPS_GetChnFrame
【函数声明】
int HB_VPS_GetChnFrame(int VpsGrp, int VpsChn, void *videoFrame, int ms);
【功能描述】
从通道获取一帧处理完的图像
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| videoFrame | 图像信息 | 输出 |
| ms | 超时参数 ms 设为-1 时,为阻塞接口; 0 时为 非阻塞接口; 大于 0 时为超时等待时间,超时时间的单位为毫秒(ms) | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
获取到的图像结构分为正常 BUF 结构(hb_vio_buffer_t)和金字塔 BUF 结构(pym_buffer_t)
【参考代码】
VPS 参考代码
HB_VPS_GetChnFrame_Cond
【函数声明】
int HB_VPS_GetChnFrame_Cond(int VpsGrp, int VpsChn, void *videoFrame, int ms, int time);
【功能描述】
有条件的从通道获取一帧处理完的图像
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| videoFrame | 图像信息 | 输出 |
| ms | 超时参数 ms 设为-1 时,为阻塞接口; 0 时为 非阻塞接口; 大于 0 时为超时等待时间,超时时间的单位为毫秒(ms) | 输入 |
| time | 时间条件:为 0 表示从当前开始丢弃旧帧,等待获取新的一帧,其余值未作支持 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
获取到的图像结构分为正常 BUF 结构(hb_vio_buffer_t)和金字塔 BUF 结构(pym_buffer_t)
【参考代码】
VPS 参考代码
HB_VPS_ReleaseChnFrame
【函数声明】
int HB_VPS_ReleaseChnFrame(int VpsGrp, int VpsChn, void *videoFrame);
【功能描述】
释放一帧通道图像
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| videoFrame | 图像信息 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
VPS 参考代码
HB_VPS_SetPymChnAttr
【函数声明】
int HB_VPS_SetPymChnAttr(int VpsGrp, int VpsChn, const VPS_PYM_CHN_ATTR_S *pymChnAttr);
【功能描述】
设置金字塔通道属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| pymChnAttr | 金字塔通道属性指针 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
- 该接口支持动态配置 PYM roi 层的输出尺寸,需要在 StartGrp 之后调用该接口,动态配置的新 roi size 不可以比第一次初始化配置的 size 大。如果需要启动以后从小尺寸改到大尺寸,那么需要在 StartVps 之前调用两次该接口,第一次传最大 size,第二次传最小 size。
- 该接口同时支持动态配置 PYM 的输入尺寸,仅在 PYM 回灌时有效,支持 StartGrp 以后 src 尺寸从大改小。
【参考代码】
VPS 参考代码
HB_VPS_GetPymChnAttr
【函数声明】
int HB_VPS_GetPymChnAttr(int VpsGrp, int VpsChn, VPS_PYM_CHN_ATTR_S *pymChnAttr);
【功能描述】
获取金字塔通道属性
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
| pymChnAttr | 金字塔通道属性指针 | 输出 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
【注意事项】
无
【参考代码】
无
HB_VPS_ChangePymUs
【函数声明】
int HB_VPS_ChangePymUs(int VpsGrp, uint8_t us_num, uint8_t enable)
【功能描述】
使能或关闭 pym 的 us 某一层
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| us_num | 金字塔 us 层 | 输入 |
| enable | 是使能 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
【注意事项】
无
【参考代码】
无
HB_VPS_GetChnFd
【函数声明】
int HB_VPS_GetChnFd(int VpsGrp, int VpsChn);
【功能描述】
获取 VPS 通道对应的设备文件描述符,获得的 fd 可以作 select 监听,select 返回后可以直接通过 getChnFrame 接口获得图像。
【参数描述】
| 参数名称 | 描述 | 输入/输出 |
|---|---|---|
| VpsGrp | Group 号 | 输入 |
| VpsChn | 通道号 | 输入 |
【返回值】
| 返回值 | 描述 |
|---|---|
| 正数值 | 成功 |
| 负值 | 失败 |
【注意事项】
无
【参考代码】
无
HB_VPS_CloseChnFd
【函数声明】
int HB_VPS_CloseChnFd(void);
【功能描述】
关闭 VPS 内所有的通道 fd。
【参数描述】
无
【返回值】
| 返回值 | 描述 |
|---|---|
| 0 | 成功 |
| 非 0 | 失败 |
【注意事项】
无
【参考代码】
无
VPS 参考代码
    grp_attr.maxW = 1280;
    grp_attr.maxH = 720;
    ret = HB_VPS_CreateGrp(grp_id, &grp_attr);

    grp_attr.maxW = 1920;
    grp_attr.maxH = 1080;
    ret = HB_VPS_SetGrpAttr(grp_id, &grp_attr);

    ret = HB_VPS_SetGrpRotate(grp_id, ROTATION_90);
    ret = HB_VPS_SetGrpGdc(grp_id, bin_buf, bin_len, ROTATION_90);
    chn_attr.enScale = 1;
    chn_attr.width = 1280;
    chn_attr.height = 720;
    chn_attr.frameDepth = 8;
    ret = HB_VPS_SetChnAttr(grp_id, chn_id, &chn_attr);

    chn_crop_info.en = 1;
    chn_crop_info.cropRect.x = 0;
    chn_crop_info.cropRect.y = 0;
    chn_crop_info.cropRect.width = 1280;
    chn_crop_info.cropRect.height = 720;
    ret = HB_VPS_SetChnCrop(grp_id, chn_id, &chn_crop_info);

    ret = HB_VPS_EnableChn(grp_id, chn_id);

    ret = HB_VPS_SetChnRotate(grp_id, chn_id, ROTATION_90);

    ret = HB_VPS_SetChnGdc(grp_id, chn_id, bin_buf, bin_len, ROTATION_90);

    pym_chn_attr.timeout = 2000;
    pym_chn_attr.ds_layer_en = 24;
    pym_chn_attr.us_layer_en = 0;
    pym_chn_attr.frame_id = 0;
    pym_chn_attr.frameDepth = 8;
    ret = HB_VPS_SetPymChnAttr(grp_id, pym_chn, &pym_chn_attr);

    ret = HB_VPS_StartGrp(grp_id);

    ret = HB_VPS_SendFrame(grp_id, feedback_buf, 1000);
    ret = HB_VPS_GetChnFrame(grp_id, chn_id, &out_buf, 2000);
    ret = HB_VPS_ReleaseChnFrame(grp_id, chn_id, &out_buf);
    ret = HB_VPS_DisableChn(grp_id, chn_id);
    ret = HB_VPS_StopGrp(grp_id);
    ret = HB_VPS_DestroyGrp(grp_id);
VPS 接口调用流程
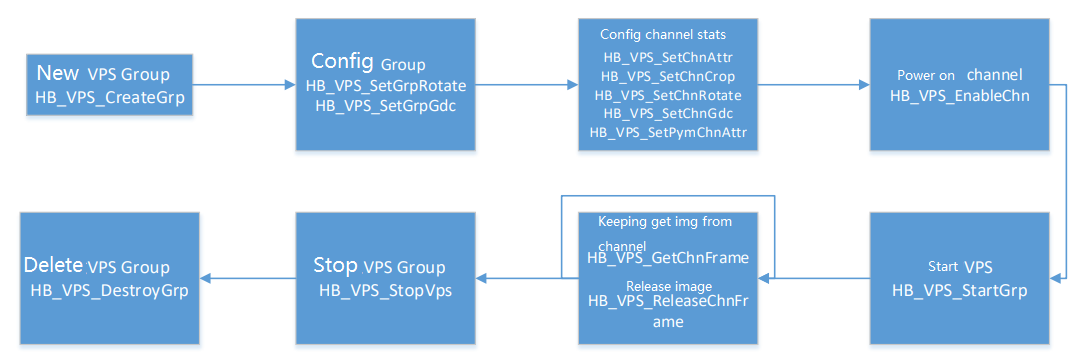
VPS 初始化接口主要分为 Group 的初始化和 Channel 的初始化,Group 的接口可视为全局配置,Group 属性对整个 VPS 输出均生效,Channel 的接口是用作对多个输出通道分别配置,配置的属性仅对当前 channel 有效;初始化时需要先配置 Group 属性,然后再分别配置每个 channel 属性。
VPS 场景使用说明
VPS 内部主要由一个 IPU、一个 PYM、两个 GDC 共四个模块组成,根据接口的调用顺序将不同的模块动态绑定在一起,可以单独一个模块运行,也可以多个模块组合运行,不同的链接关系对应的接口调用流程如下:
如果仅用 IPU 一个模块,在创建 Group 之后只调用 HB_VPS_SetChnAttr,如果需要 IPU 输出多个通道,那么需要多次调用该接口。
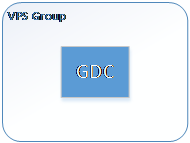
如果仅使用 GDC 一个模块,在创建 Group 之后调用 HB_VPS_SetGrpGdc/Rotate 接口。
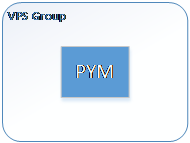
如果仅使用 PYM 一个模块,在创建 Group 之后调用 HB_VPS_SetPymChnAttr 接口。
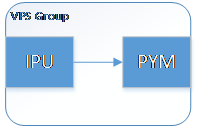
IPU 作为第一个模块,PYM 作为第二个模块,需要创建 Group 之后先调用 HB_VPS_SetChnAttr,然后调用 HB_VPS_SetPymChnAttr。
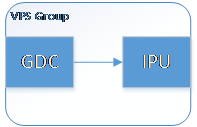
GDC 放在 IPU 之前,先调用 HB_VPS_SetGrpGdc/Rotate,再调用 HB_VPS_SetChnAttr。
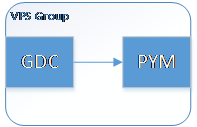
GDC 放在 PYM 之前,先调用 HB_VPS_SetGrpGdc/Rotate,再调用 HB_VPS_SetPymChnAttr。
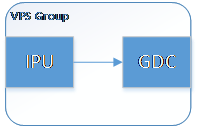
IPU 放在 GDC 之前,先调用 HB_VPS_SetChnAttr,再调用 HB_VPS_SetChnGdc/Rotate。
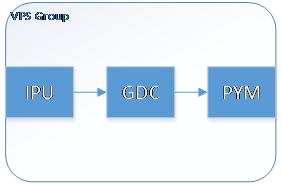
先 IPU 然后 GDC 再 PYM 的话,需要先调用 HB_VPS_SetChnAttr,再调用 HB_VPS_SetChnGdc/Rotate,最后调用 HB_VPS_SetPymChnAttr。

如果需要 IPU 输出的多个通道分别接 GDC 和 PYM,那么需要先调用 HB_VPS_SetChnAttr(chnA)、HB_VPS_SetChnAttr(chnB),然后 HB_VPS_SetChnGdc/Rotate(chnA),然后 HB_VPS_SetPymChnAttr(chnB)。

HB_VPS_SetChnAttr(chnA)、HB_VPS_SetChnAttr(chnB),然后 HB_VPS_SetChnGdc/Rotate(chnA),然后 HB_VPS_SetChnGdc/Rotate(chnB),最后 HB_VPS_SetPymChnAttr(chnB)。
HB_VPS_SetChnAttr(chnA)、HB_VPS_SetChnAttr(chnB)、HB_VPS_SetChnAttr(chnC),然后 HB_VPS_SetChnGdc/Rotate(chnA) , HB_VPS_SetPymChnAttr(chnB),HB_VPS_SetChnGdc/Rotate(chnC)。
如果需要 VPS 中四个模块串一起跑,需要 HB_VPS_SetGrpGdc、HB_VPS_SetChnAttr(chnA),HB_VPS_SetChnRotate(chnA)、HB_VPS_SetPymChnAttr(chnA)。
数据结构
HB_VPS_GRP_ATTR_S
【结构定义】
typedef struct HB_VPS_GRP_ATTR_S {
	uint32_t		maxW;
	uint32_t		maxH;
    uint8_t 	frameDepth;
	int				pixelFormat;
} VPS_GRP_ATTR_S;
【功能描述】
VPS 组的属性结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| maxW | VPS 输入图像最大宽度 |
| maxH | VPS 输入图像最大高度 |
| frameDepth | Gdc 申请的 buf 个数,如果是 vps 绑定了 vot,需要注意 frameDepth 不能大于 6,iar 输入的 buffer 个数实际是 8,gdc 的话是 framedepth+2,iar 里面会判断 gdc 送过来 index(下标从 0 开始算)不能大于等于 8 |
| pixelFormat | 像素格式(VPS 只支持 nv12 一种格式,当前参数预留) |
HB_RECT_S
【结构定义】
typedef struct HB_RECT_S {
    uint16_t    x;
    uint16_t    y;
    uint16_t    width;
    uint16_t    height;
} RECT_S;
【功能描述】
定义矩形区域
【成员说明】
| 成员 | 含义 |
|---|---|
| x | 起始 x 坐标 |
| y | 起始 y 坐标 |
| width | 图像宽 |
| height | 图像高 |
HB_VPS_CROP_INFO_S
【结构定义】
typedef HB_VPS_CROP_INFO_S {
    bool        en;
    RECT_S      cropRect;
} VPS_CROP_INFO_S;
【功能描述】
裁剪信息结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| en | 裁剪是否使能 |
| cropRect | 裁剪的区域 |
HB_FRAME_RATE_CTRL_S
【结构定义】
typedef HB_FRAME_RATE_CTRL_S {
    uint32		srcFrameRate;
    uin32		dstFrameRate;
} FRAME_RATE_CTRL_S;
【功能描述】
帧率控制信息结构体,dstFrameRate 不得大于 srcFrameRate
【成员说明】
| 成员 | 含义 |
|---|---|
| srcFrameRate | 输入视频帧率 |
| dstFrameRate | 目标视频帧率 |
HB_VPS_CHN_ATTR_S
【结构定义】
typedef struct HB_VPS_CHN_ATTR_S {
    uint32_t		width;
	uint32_t		height;
	int			pixelFormat;
	uint8_t		enMirror;
	uint8_t		enFlip;
	uint8_t		enScale;
	uint32_t		frameDepth;
	FRAME_RATE_CTRL_S	frameRate;
} VPS_CHN_ATTR_S;
【功能描述】
通道输出属性结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| width | 图像输出宽 |
| height | 图像输出高 |
| pixelFormat | 像素格式(VPS 目前输出只有 nv12 一种格式) |
| enMirror | 镜像使能,VPS 不支持此功能,可以使用 isp 接口的 HB_VIN_CtrlPipeMirror 去水平镜像 |
| enFlip | 翻转使能,VPS 不支持此功能,需要使用 sensor 的上下翻转 |
| enScale | 缩放使能 |
| frameDepth | 图像队列长度 |
| frameRate | 帧率控制(此帧率不生效,可以使用 HB_VPS_SetChnFrameRate 接口实现帧率控制) |
HB_ROTATION_E
【结构定义】
typedef enum HB_ROTATION_E {
    ROTATION_0      = 0,
    ROTATION_90     = 1,
    ROTATION_180    = 2,
    ROTATION_270    = 3,
    ROTATION_MAX
} ROTATION_E;
【功能描述】
旋转枚举
【成员说明】
| 成员 | 含义 |
|---|---|
| ROTATION_0 | 不旋转 |
| ROTATION_90 | 旋转 90 度 |
| ROTATION_180 | 旋转 180 度 |
| ROTATION_270 | 旋转 270 度 |
| ROTATION_MAX | 枚举的最大值 |
DYNAMIC_SRC_INFO_S
【结构定义】
typedef struct HB_VPS_DYNAMIC_SRC_INFO_S {
	uint8_t 	src_change_en;
	uint16_t 	new_width;
	uint16_t 	new_height;
} DYNAMIC_SRC_INFO_S;
【功能描述】
金字塔动态改变输入 size 配置结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| src_change_en | 使能输入 size 改变 |
| new_width | 宽 |
| new_height | 高 |
HB_PYM_SCALE_INFO_S
【结构定义】
typedef struct HB_PYM_SCALE_INFO_S {
	uint8_t		factor;
	uint16_t		roi_x;
	uint16_t		roi_y;
	uint16_t		roi_width;
	uint16_t		roi_height;
} PYM_SCALE_INFO_S;
【功能描述】
金字塔裁剪缩放属性结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| factor | 缩放参数(1~63),对于缩小得层,缩放公式是 factor/(factor+64),对于放大得层对应是 64/factor,因为放大层是固定的倍数,也即对应放大层 24 的 factor 固定是 50,25 层的 factor 固定是 40,26 层 factor 固定是 32,27 层 factor 固定是 25,28 层 factor 固定是 20,29 层 factor 固定是 16 |
| roi_x | 起始 x 坐标 |
| roi_y | 起始 y 坐标 |
| roi_width | 图像宽 |
| roi_height | 图像高 |
HB_VPS_PYM_CHN_ATTR_S
【结构定义】
typedef struct HB_VPS_PYM_CHN_ATTR_S {
	uint32_t		frame_id;
	uint32_t		ds_uv_bypass;
	uint16_t		ds_layer_en;
	uint8_t		us_layer_en;
	uint8_t		us_uv_bypass;
	int			timeout;
	uint32_t		frameDepth;
    DYNAMIC_SRC_INFO_S	dynamic_src_info;
#define			MAX_PYM_DS_NUM			24
#define			MAX_PYM_US_NUM			6
	PYM_SCALE_INFO_S ds_info[MAX_PYM_DS_NUM];
	PYM_SCALE_INFO_S us_info[MAX_PYM_US_NUM];
} VPS_PYM_CHN_ATTR_S;
【功能描述】
辅助通道属性结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| frame_id | 帧 ID 使能 |
| ds_uv_bypass | DS 层 uv 分量 bypass |
| ds_layer_en | DS 层使能层数(4~23) |
| us_layer_en | US 层使能层数(0~6) |
| us_uv_bypass | US 层 uv 分量 bypass |
| timeout | 超时时间 |
| frameDepth | 图像队列长度 |
| ds_info | DS 缩放信息 |
| us_info | US 缩放信息 |
HB_DIS_MV_INFO_S
【结构定义】
typedef struct HB_DIS_MV_INFO_S {
    int    gmvX;
    int    gmvY;
    int    xUpdate;
    int    yUpdate;
} DIS_MV_INFO_S;
【功能描述】
偏移信息结构体
【成员说明】
| 成员 | 含义 |
|---|---|
| gmvX | 横坐标偏移值 |
| gmvY | 纵坐标偏移值 |
| xUpdate | X 更新值 |
| yUpdate | Y 更新值 |
错误码
| 错误码 | 宏定义 | 描述 | | :----------: |: --------------------------- | :--------------------- | | -268,696,577 | HB_ERR_VPS_INVALID_GROUPID | 非法组号 | | -268,696,578 | HB_ERR_VPS_BUFMGR | 帧队列错误 | | -268,696,579 | HB_ERR_VPS_GROUP_FAIL | 组失败 | | -268,696,580 | HB_ERR_VPS_GROUP_UNEXIST | 组不存在 | | -268,696,581 | HB_ERR_VPS_CHN_UNEXIST | 通道不存在 | | -268,696,582 | HB_ERR_VPS_ROTATE | 旋转失败 | | -268,696,583 | HB_ERR_VPS_NULL_PARA | 参数 NULL 指针 | | -268,696,584 | HB_ERR_VPS_BAD_ARG | 非法参数 | | -268,696,585 | HB_ERR_VPS_UN_PREPARED | 未准备好 | | -268,696,586 | HB_ERR_VPS_SENDFRAME | 回灌图像失败 | | -268,696,587 | HB_ERR_VPS_CHN_DISABLE | 通道未使能 | | -268,696,588 | HB_ERR_VPS_TIMEOUT | 超时 | | -268,696,589 | HB_ERR_VPS_CHN_FD | 获取通道文件描述符失败 | | -268,696,590 | HB_ERR_VPS_SET_AFTER_START | 不允许启动以后配置 | | -268,696,591 | HB_ERR_VPS_SET_BEFORE_START | 不允许启动前配置 | | -268,696,592 | HB_ERR_VPS_SET_AT_WRONG_TIME | 在不允许时刻配置 | | -268,696,593 | HB_ERR_VPS_UN_SUPPORT_SIZE | 不支持的尺寸 | | -268,696,594 | HB_ERR_VPS_FRAME_UNEXIST | 不存在的帧图像 | | -268,696,595 | HB_ERR_VPS_DEV_FRAME_DROP | 硬件丢帧 | | -268,696,596 | HB_ERR_VPS_NOT_ENOUGH | 缓冲帧不够 | | -268,696,597 | HB_ERR_VPS_UN_SUPPORT_RATE | 不支持的帧率 | | -268,696,598 | HB_ERR_VPS_FRAME_RATE | 帧率错误 |
参考代码
VPS 部分示例代码可以参考,sample_vps和sample_vps_zoom。