Pinctrl 调试指南
X3 Pinctrl 使用 Linux Kernel 主线代码的 pinctl-single 作为驱动,主要通过配置 DTS 来实现 pinctrl 功能。
管脚查询
IO 管脚的复用和配置可以在 datasheets 查阅《PL-2500-3-X3 PIN SW Reg-V1.2.xls》。
在 《PL-2500-3-X3 PIN SW Reg-V1.2.xls》可以比较直观的查询到管脚的上电默认状态、复用、驱动能力、上下拉、施密特触发配置。
驱动代码
drivers/pinctrl/pinctrl-single.c # pinctrl 驱动代码源文件
include/linux/platform_data/pinctrl-single.h # pinctrl 驱动代码头文件
内核配置
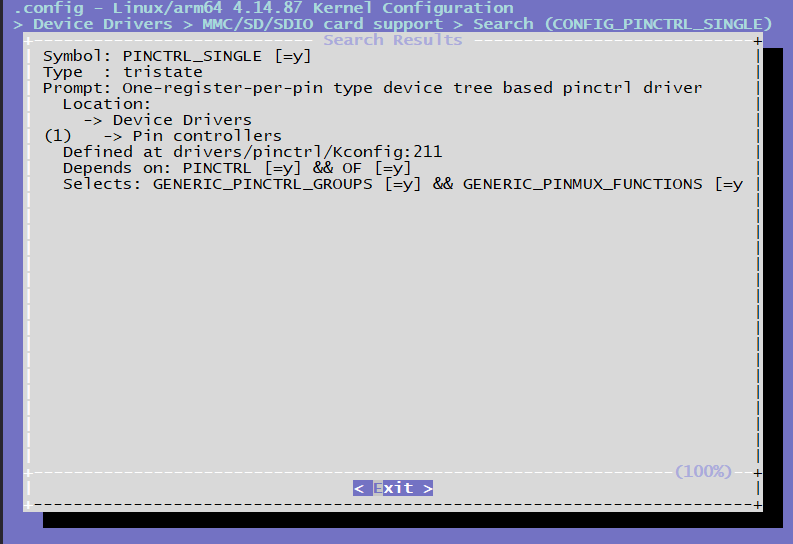
CONFIG_PINCTRL_SINGLE
Pinctrl 的 DTS 配置
/* arch/arm64/boot/dts/hobot/hobot-pinctrl-xj3.dtsi */
pinctrl: pinctrl@0xA6004000 {
    compatible = "pinctrl-single";
    reg = <0x0 0xA6004000 0x0 0x200>;
    #pinctrl-cells = <1>;
    #gpio-range-cells = <0x3>;
    pinctrl-single,register-width = <32>;
    pinctrl-single,function-mask = <0x3FF>;
    /* pin base, nr pins & gpio function */
    pinctrl-single,gpio-range = <&range 0 120 3>;

    i2c0_func: i2c0_func {
        pinctrl-single,pins = <
            0x020   (MUX_F0 | DRIVE2_09MA | SCHMITT2_DIS | PULL2_UP)
            0x024   (MUX_F0 | DRIVE2_09MA | SCHMITT2_DIS | PULL2_UP)
            >;
    };
    ...
}
Pinctrl 使用
驱动 DTS 配置
驱动在使用 Pinctrl 的接口前,需要在 DTS 里配置相应的 pinctrl 配置组,当驱动 probe 的时候,会将"default"对应的这组 Pinctrl 配置到寄存器里面,而其它组的配置需要在代码里面解析出来,再选择切换使用,以 iar 为例:
/* arch/arm64/boot/dts/hobot/hobot-xj3.dtsi */
iar: iar@0xA4001000 {
    compatible = "hobot,hobot-iar";
    reg = <0 0xA4301000 0 0x400>, <0 0xA4355000 0 0x1000>;
    clocks = <&iar_pix_clk>, <&iar_ipi_clk>, <&sif_mclk>;
    clock-names = "iar_pix_clk","iar_ipi_clk", "sif_mclk";
    interrupt-parent = <&gic>;
    interrupts = <0 69 4>;
    resets = <&rst 0x40 12>;
    pinctrl-names = "bt_func", "rgb_func", "rgb_gpio_func", "bt1120_voltage_func";
    pinctrl-0 = <&btout_func>;
    pinctrl-1 = <&rgb_func>;
    pinctrl-2 = <&rgb_gpio_func>;
    pinctrl-3 = <&bt1120_1_8v_func>;
    disp_panel_reset_pin = <28>;
    reset-names = "iar";
    status = "disabled";
};
iar pinctrl 中引用的配置组在 arch/arm64/boot/dts/hobot/hobot-pinctrl-xj3.dtsi 中,内容如下:
btout_func: btout_func {
    pinctrl-single,pins = <
        0x138   (MUX_F0 | DRIVE1_12MA | SCHMITT2_ENA | PULL2_DOWN) /*BT1120_OUT_CLK*/
        0x13c   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN) /*BT1120_OUT_DAT0*/
        0x140   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x144   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x148   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x14c   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x150   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x154   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x158   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN) /*BT1120_OUT_DAT7*/
        0x15c   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN) /*BT1120_OUT_DAT8*/
        0x160   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x164   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x168   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x16c   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x170   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x174   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN)
        0x178   (MUX_F0 | DRIVE1_12MA | SCHMITT2_DIS | PULL2_DOWN) /*BT1120_OUT_DAT15*/
        >;
};
pinctrl 配置组将多个 pin 配置组合到一起,每个 pin 的配置包含 2 列,第一列表示 pin 脚配置寄存器的偏移地址,值为 pin 脚号乘以 4,例如 BT1120_OUT_CLK 的 Pin 脚号为 78,因此偏移地址为 78 * 4 = 312 ,转换为 16 进制就是 0x138;第二列表示 Pin 的功能复用配置 Pin-mux。
Pin-mux 配置
X3 每个芯片的 Pin 脚支持最多 4 种功能,在配置某个功能时,客户可以通过寄存器手册查看对应功能的 pinmux 值,例如 Pin 脚 78 的 mux 配置为 0,也就是 MUX_F0 时 Pin 的功能为 BT1120_OUT_CLK。
/* include/dt-bindings/pinctrl/hobot-xj3.h */
/* MUX functions for pins */
#define MUX_F0          0
#define MUX_F1          1
#define MUX_F2          2
#define MUX_F3          3
驱动强度配置
X3 每个 Pin 脚支持配置最大的输出电流,驱动电流的配置在 Pin 脚配置寄存器中占输出电流的配置主要分为两类,同样的寄存器值在不同类的 Pin 上表示的驱动电流不一致,例如 DRIVE1 上 0 表示 3mA,而 DRIVE2 上表示 6mA,具体某个 Pin 脚属于哪一类,客户可以通过 arch/arm64/boot/dts/hobot/hobot-pinctrl-xj3.dtsi 来查看,hobot-pinctrl-xj3.dtsi 中已经列出了 X3 芯片的所有 pin 脚。
/* include/dt-bindings/pinctrl/hobot-xj3.h */
/* drive strength definition */
#define DRIVE_MASK      (4 << 2)
#define DRIVE1_03MA     (0 << 2)
#define DRIVE2_06MA     (0 << 2)
#define DRIVE1_06MA     (1 << 2)
#define DRIVE2_09MA     (1 << 2)
#define DRIVE1_09MA     (2 << 2)
#define DRIVE2_12MA     (2 << 2)
#define DRIVE1_12MA     (3 << 2)
#define DRIVE2_15MA     (3 << 2)
#define DRIVE1_17MA     (4 << 2)
#define DRIVE2_18MA     (4 << 2)
#define DRIVE1_20MA     (5 << 2)
#define DRIVE2_21MA     (5 << 2)
#define DRIVE1_22MA     (6 << 2)
#define DRIVE2_24MA     (6 << 2)
#define DRIVE1_25MA     (7 << 2)
#define DRIVE2_27MA     (7 << 2)
#define DRIVE1_33MA     (8 << 2)
#define DRIVE2_30MA     (8 << 2)
#define DRIVE1_35MA     (9 << 2)
#define DRIVE2_33MA     (9 << 2)
#define DRIVE1_37MA     (10 << 2)
#define DRIVE2_36MA     (10 << 2)
#define DRIVE1_39MA     (11 << 2)
#define DRIVE2_39MA     (11 << 2)
#define DRIVE1_41MA     (12 << 2)
#define DRIVE2_41MA     (12 << 2)
#define DRIVE1_42_5MA   (13 << 2)
#define DRIVE2_42_5MA   (13 << 2)
#define DRIVE1_44MA     (14 << 2)
#define DRIVE2_44MA     (14 << 2)
#define DRIVE1_45MA     (15 << 2)
#define DRIVE2_45MA     (15 << 2)
上下拉配置
X3J3 每个 Pin 脚也支持上下拉配置,和驱动强度配置类似,上下拉的配置也分为两类,两类需要操作的寄存器 bit 位置不同,具体 Pin 脚的上下拉类别, hobot-pinctrl-xj3.dtsi 中已经列出,在客户可以通过 hobot-pinctrl-xj3.dtsi 查找即可。
/* include/dt-bindings/pinctrl/hobot-xj3.h */
/*
 * PULL1 -> bit7(0==pulldown, 1==pullup)
 * bit6(0==pull disable, 1==pull enable)
 *
 * PULL2 -> bit8(0==pullup enable, 1==pullup enable)
 * bit7(0==pulldown diable, 1==pulldown enable)
*/

/* pin states bits */
#define PULL1_MASK      (3 << 6)
#define PULL2_MASK      (3 << 7)
#define PULL1_EN     (1 << 6)
#define PULL1_DIS       (0)
#define PULL2_DIS       (0)
#define PULL1_UP        (PULL1_EN | (1 << 7))
#define PULL2_UP        (1 << 8)
#define PULL1_DOWN      (PULL1_EN | (0 << 7))
#define PULL2_DOWN      (1 << 7)
施密特触发配置
X3J3 每个 Pin 脚也支持上下拉配置,和驱动强度配置类似,施密特触发的配置也分为两类,两类需要操作的寄存器 bit 位置不同,具体 Pin 脚的施密特触发配置类别, hobot-pinctrl-xj3.dtsi 中已经列出,在客户可以通过 hobot-pinctrl-xj3.dtsi 查找即可。
/* include/dt-bindings/pinctrl/hobot-xj3.h */

/*
* SCHMITT1 -> bit8(0==diable, 1==enable)
*
* SCHMITT2 -> bit9(0==diable, 1==enable)
*/
/* pin schmitt */
#define SCHMITT1_ENA    (1 << 8)
#define SCHMITT1_DIS    (0 << 8)

#define SCHMITT2_ENA    (1 << 9)
#define SCHMITT2_DIS    (0 << 9)
驱动调用示例代码
驱动先通过 Pinctrl-names 查找对应的 pinctrl state,然后再切换到对应的 state。
static int hobot_xxx_probe(struct platform_device *pdev)
{
    ...
    g_xxx_dev->pinctrl = devm_pinctrl_get(&pdev->dev);
    if (IS_ERR(g_xxx_dev->pinctrl)) {
        dev_warn(&pdev->dev, "pinctrl get none\n");
        g_xxx_dev->pins_xxxx = NULL;
    }
    ...
        /* 按照 pinctrl-names lookup state */
        g_xxx_dev->pins_xxxx = pinctrl_lookup_state(g_xxx_dev->pinctrl, "xxx_func");
    if (IS_ERR(g_xxx_dev->pins_xxxx)) {
        dev_info(&pdev->dev, "xxx_func get error %ld\n",
                PTR_ERR(g_xxx_dev->pins_xxxx));
        g_xxx_dev->pins_xxxx = NULL;
    }
    ...
}
int xxxx_pinmux_select(void)
{
    if (!g_xxx_dev->pins_xxxx)
        return -ENODEV;
    /* 切换到对应的state */
        return pinctrl_select_state(g_xxx_dev->pinctrl, g_xxx_dev->pins_xxxx);
}
用户空间调试
如果在内核配置中打开了 Linux Kernel 的 CONFIG_DEBUG_FS 选项,并且挂载了 debugfs 文件系统
mount -t debugfs none /sys/kernel/debug
那么在用户空间的/sys/kernel/debug/pinctrl/a6004000.pinctrl/目录下有一些节点可以查看 pinctrl 的信息,例如:
cat /sys/kernel/debug/pinctrl/a6004000.pinctrl/pinmux-pins
可以查看哪些 pin 脚被配置为配置组。